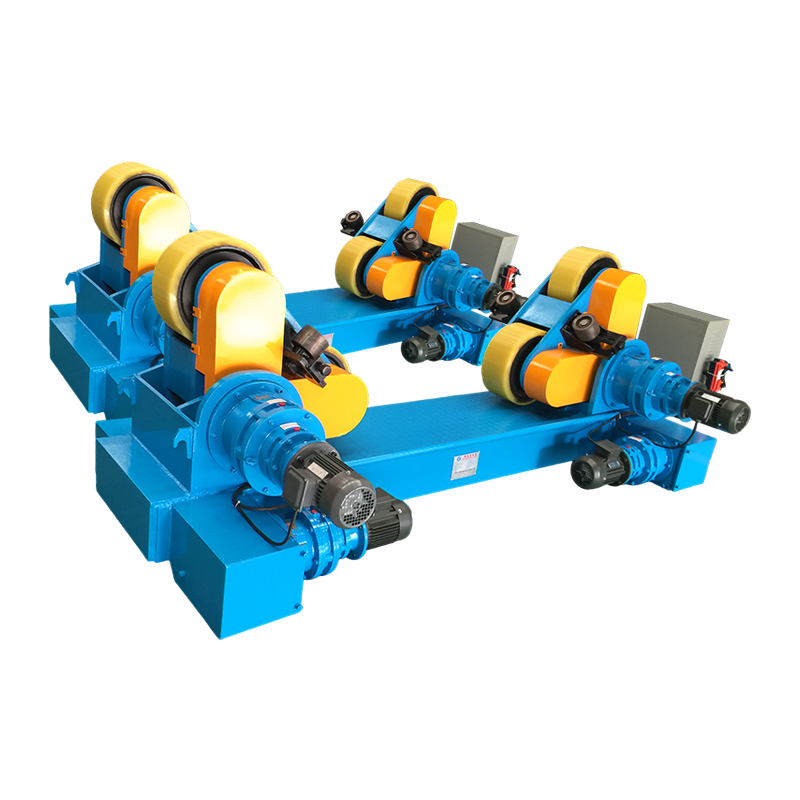
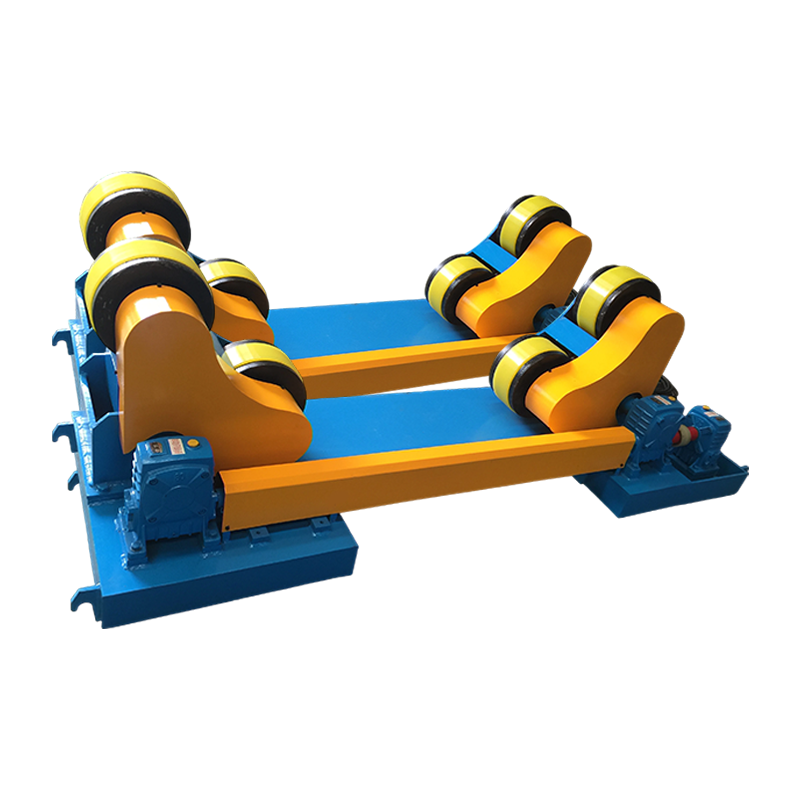
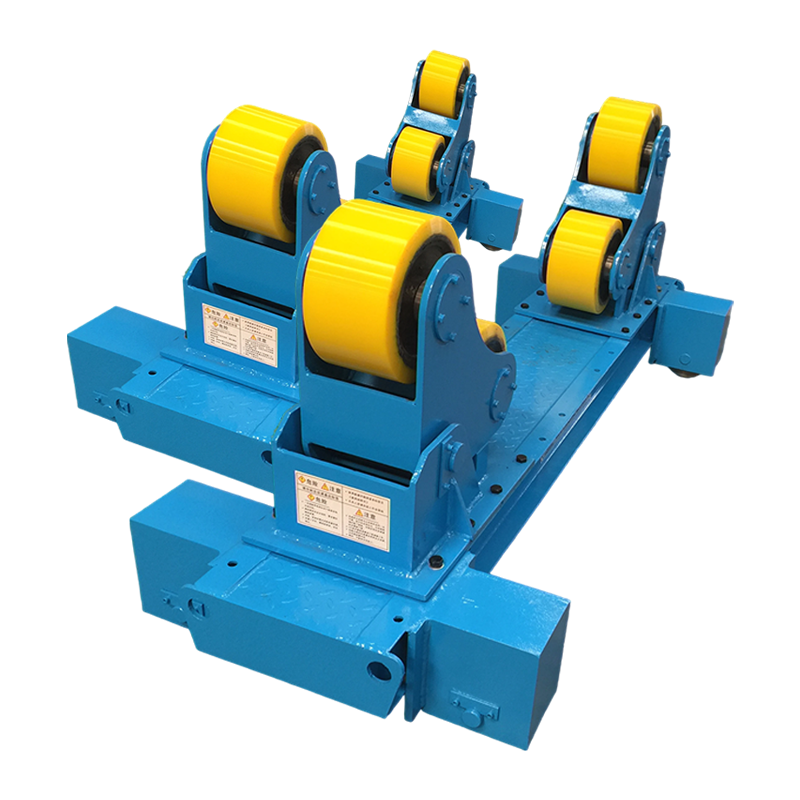
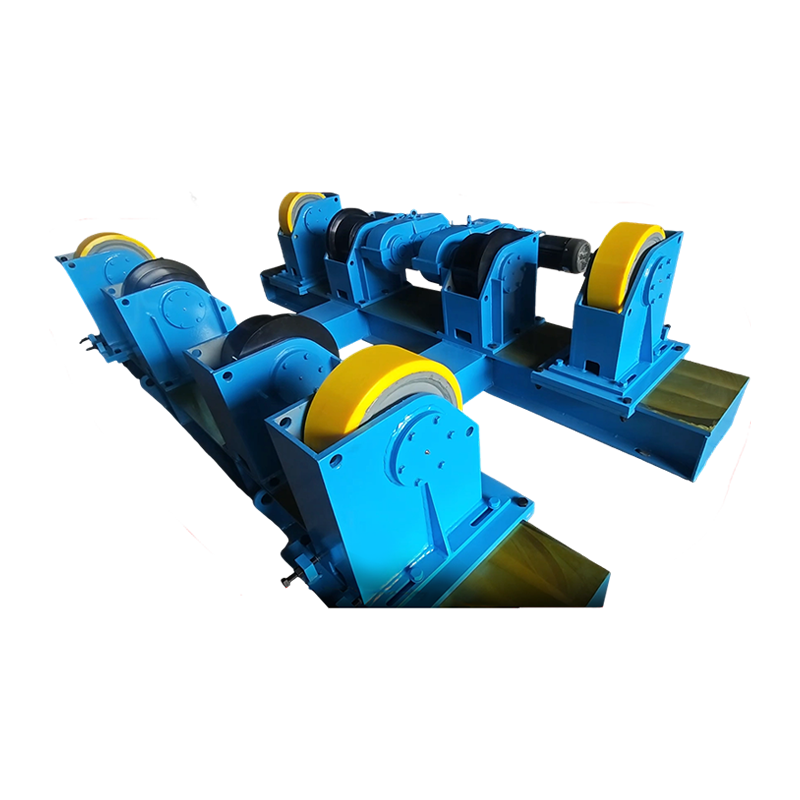
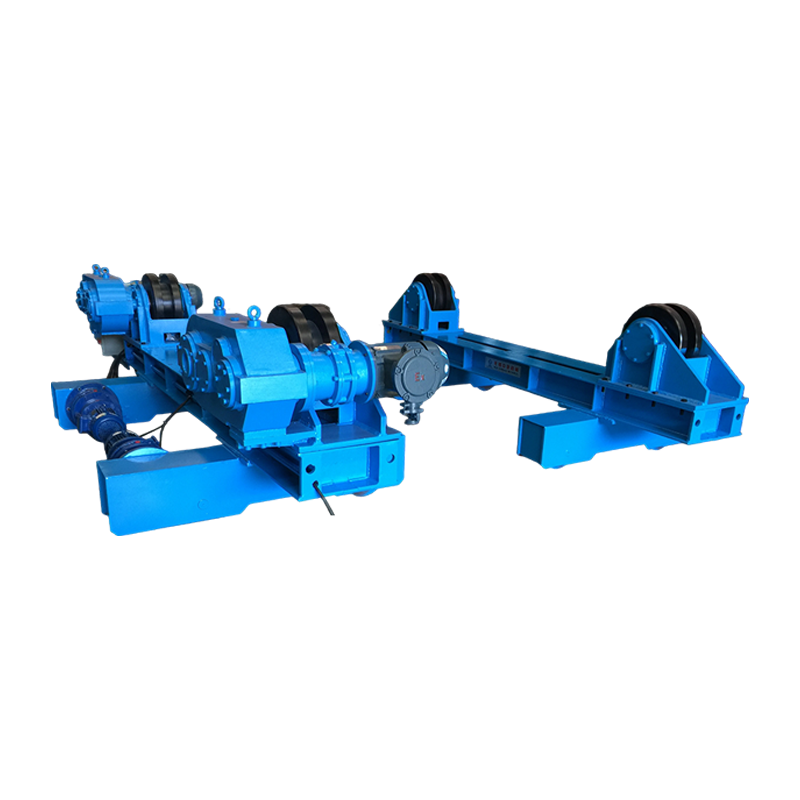
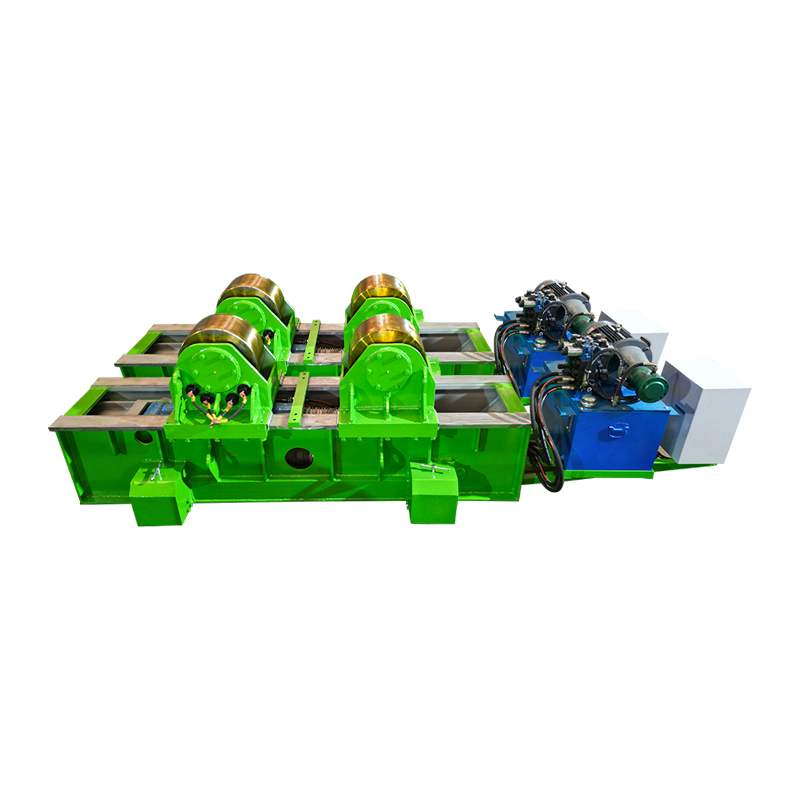
Schweißpositionierer sind mechanische Geräte, die ein Werkstück drehen, neigen oder neu positionieren, um jede Schweißnaht in die optimale flache oder hoderizontale Position zu bringen Arten von Schweißrobotern beziehen Sie sich auf die verschiedenen automatisierten Armkonfigurationen – gelenkig, SCARA, kartesisch, kollaborativ und mehr – die die Schweißung selbst ausführen. Bei unabhängiger Verwendung verbessern sie die Schweißqualität und die Ergonomie des Bedieners. Zusammen in einer integrierten Schweißzelle eliminieren sie das Schweißen außerhalb der Position vollständig, verkürzen die Zykluszeiten um 30–60 % und ermöglichen eine kontinuierliche, unbeaufsichtigte Produktion in allen Branchen, von der Schwerfertigung bis zur Präzisionselektronik.
Was sind Schweißpositionierer?
A Schweißpositionierer ist ein angetriebenes Werkstückhaltesystem, das die Ausrichtung eines Werkstücks während des Schweißens so manipuliert, dass die Verbindungen dem Schweißer oder Schweißroboter immer in der am besten zugänglichen und schwerkraftgünstigsten Position präsentiert werden. Das Hauptziel besteht darin, Überkopf-, Vertikal- und Horizontalschweißnähte – die langsamer und weniger gleichmäßig sind und höhere Fähigkeiten des Schweißers erfordern – in flache (1G) oder horizontale Kehlnähte (2F) umzuwandeln, die Schweißnähte von höchster Qualität bei höchsten Verfahrgeschwindigkeiten erzeugen.
Arten von Schweißpositionierern
Schweißpositionierer werden nach ihrer Bewegungsachse, Tragfähigkeit und Anwendung klassifiziert. Die sechs häufigsten Typen sind:
1. Drehtischpositionierer
Drehtischpositionierer drehen das Werkstück um eine einzige horizontale Achse und eignen sich daher ideal für Umfangsschweißungen an zylindrischen Teilen wie Flanschen, Druckbehältern und Rohrspulen. Die Tragfähigkeiten reichen von 50 kg bis über 100.000 kg für schwere Industriemodelle. Die Rotationsgeschwindigkeit beträgt typischerweise 0,1–5 U/min , einstellbar, um die Schweißgeschwindigkeit genau anzupassen.
2. Kipp- und Drehpositionierer
Kipp- und Drehpositionierer verfügen über zwei Bewegungsachsen – eine Kippachse (typischerweise 0–135°) und eine Drehachse – und ermöglichen so die Neupositionierung komplexer Teile in praktisch jedem Winkel, ohne dass die Klemmung gelöst werden muss. Sie sind der vielseitigste Standard-Positionierertyp und werden häufig für Strukturfertigungen, Rahmen für landwirtschaftliche Geräte und das Wiegen von Automobilkomponenten verwendet 100–10.000 kg .
3. Spindelstock-Reitstock-Positionierer
Spindelstock-Reitstock-Positionierer unterstützen lange, schwere Werkstücke zwischen zwei angetriebenen Enden – dem Spindelstock (angetrieben) und dem Reitstock (unterstützt oder angetrieben). Diese Konfiguration ist für das Schweißen von Wellen, Achsen, Auslegern und Trägern unerlässlich, wenn die Teilelänge 1–2 Meter überschreitet und kontinuierlich gedreht werden muss. Die Tragfähigkeiten reichen von 500 kg bis 50.000 kg mit Achsabständen bis 10 Meter oder mehr.
4. Riesenrad-Positionierer (H-Rahmen).
Riesenradpositionierer montieren zwei Werkstückhalterungen auf gegenüberliegenden Seiten eines Drehrahmens, sodass ein Teil geschweißt werden kann, während das andere geladen oder entladen wird – was die Einschaltzeit des Lichtbogens erheblich verkürzt 85–95 % im Vergleich zu 40–60 % bei Einzelstationskonfigurationen. Sie werden häufig in hochvolumigen Roboterschweißzellen für Automobil-Chassisteile, Radnaben und Abgaskomponenten eingesetzt.
5. Zapfenpositionierer
Zapfenpositionierer drehen große, sperrige Baugruppen – wie Ausleger von Baumaschinen, Gondelrahmen von Windkraftanlagen und Schiffsabschnitte – mithilfe von zwei Zapfenringen um eine horizontale Achse. Ausgelegt für extreme Belastungen 10.000–500.000 kg In Schwerfertigungshallen mit Kranzugang werden sie typischerweise am Boden montiert.
6. Positionierer-Manipulatorsysteme (Säule und Ausleger)
Säulen-Ausleger-Manipulatoren kombinieren einen Schweißpositionierer mit einem verstellbaren Ausleger, der den Schweißbrenner über großen stationären oder langsam rotierenden Werkstücken positioniert. Der Ausleger bietet X-, Y- und Z-Bewegungen von 1–10 Meter pro Achse Damit ist dieses System die Standardlösung für Längsnähte von Druckbehältern, die Herstellung großer Tanks und das Schweißen von Offshore-Strukturen.
| Stellungsreglertyp | Bewegungsachsen | Typische Tragfähigkeit | Primäre Anwendung |
| Plattenspieler | 1 (Rotation) | 50 kg – 100.000 kg | Rohre, Flansche, Druckbehälter |
| Neigen und drehen | 2 (Neigungsdrehung) | 100 kg – 10.000 kg | Strukturrahmen, landwirtschaftliche Ausrüstung |
| Spindelstock-Reitstock | 1–2 (Rotation) | 500 kg – 50.000 kg | Schächte, Balken, lange Bauwerke |
| Riesenrad (H-Rahmen) | 2 (Rahmenbefestigung) | 100 kg – 3.000 kg pro Seite | Roboterzellen, Großserienteile |
| Zapfen | 1 (Rotation) | 10.000 kg – 500.000 kg | Schwere Fertigung, Konstruktion |
| Kolumne & Boom | 3 (X-, Y-, Z-Rotation) | Stationär / sehr groß | Tanks, Druckbehälter, Offshore |
Tabelle 1: Vergleich der Schweißpositionierertypen nach Bewegungsachsen, Belastbarkeit und Hauptanwendung.
Welche Arten von Schweißrobotern gibt es?
Die Arten von Schweißrobotern decken ein breites Spektrum mechanischer Architekturen ab, die jeweils für unterschiedliche Kombinationen aus Reichweite, Nutzlast, Präzision und Flexibilität entwickelt wurden. Die Auswahl des richtigen Robotertyps ist ebenso wichtig wie die Auswahl des Schweißprozesses – die falsche Architektur schränkt den Zugang ein, verringert die Wiederholgenauigkeit oder erhöht unnötig die Zykluszeit.
1. Gelenkschweißroboter (6-Achsen)
Gelenkroboter sind mit über 100 % der dominierende Typ in der Schweißautomatisierung 70 % aller installierten Schweißroboter weltweit. Ihre sechs Drehgelenke reproduzieren den gesamten Bewegungsbereich eines menschlichen Arms und ermöglichen den Brennerzugriff auf komplexe Gelenkgeometrien aus nahezu jedem Winkel. Die Nutzlastkapazitäten reichen von 3 kg bis 20 kg für Schweißbrenneranwendungen mit einer Reichweite von 600 mm bis 3.100 mm . Die Positionswiederholgenauigkeit ist typischerweise ±0,02–0,08 mm .
2. SCARA-Schweißroboter
SCARA-Roboter (Selective Compliance Articulated Robot Arm) arbeiten in einer horizontalen Ebene mit einer vertikalen Z-Achse und eignen sich daher gut für das Punktschweißen an flachen oder leicht gekrümmten Baugruppen wie Elektronikgehäusen, dünnen Blechkomponenten und Fahrzeuginnenteilen. Ihre starre vertikale Achse sorgt für eine hervorragende Wiederholgenauigkeit ±0,01–0,02 mm schränkt aber den Zugang zu tief versenkten Gelenken im Vergleich zu 6-Achsen-Gelenkrobotern ein.
3. Kartesische (Gantry-)Schweißroboter
Kartesische Schweißroboter bewegen sich entlang dreier linearer Achsen (X, Y, Z), die auf einer Portalkonstruktion montiert sind, und decken Arbeitsbereiche ab 1 m × 1 m bis 20 m × 10 m oder größer. Sie eignen sich hervorragend zum Schweißen großer Flachplatten, Schiffbauabschnitte und Brückenstahl, wo kein einarmiger Roboter über ausreichende Reichweite verfügt. Ihre lineare Bewegung macht die Programmierung einfach und die Bahngenauigkeit ist – typischerweise – extrem hoch ±0,1 mm über große Spannweiten.
4. Kollaborative Schweißroboter (Cobots)
Kollaborative Schweißroboter (Cobots) sind so konzipiert, dass sie ohne vollständige Sicherheitsabsicherung sicher neben menschlichen Bedienern arbeiten können. Dabei werden Kraft-Momenten-Sensoren verwendet, um den Kontakt zu erkennen und sofort anzuhalten. Schweiß-Cobots bieten typischerweise Nutzlasten von 5–16 kg und Reichweite von 850–1.300 mm . Sie eignen sich ideal für die Produktion kleiner Chargen mit hohem Mix, bei der häufige Neuprogrammierungen erforderlich sind – die Rüstzeit für ein neues Teil kann auf verkürzt werden unter 30 Minuten mit handgeführter Teach-Programmierung.
5. Siebenachsige Schweißroboter
Siebenachsige Roboter ergänzen eine standardmäßige 6-Achsen-Architektur um eine lineare Schiene oder ein redundantes Armgelenk und geben dem Roboter so einen zusätzlichen Freiheitsgrad, um Hindernisse zu umgehen, den Brennerwinkel auf engstem Raum beizubehalten und Singularitätspositionen zu vermeiden. Sie werden zunehmend beim Schweißen in der Luft- und Raumfahrt, bei komplexen Strukturfertigungen und in integrierten Positionierzellen eingesetzt, bei denen die Achsen des Roboters und des Positionierers gleichzeitig koordiniert werden. Auf Schienen montierte 7-Achsen-Systeme können lineare Entfernungen von überbrücken bis zu 50 Meter .
6. Punktschweißroboter
Punktschweißroboter sind Gelenkroboter mit hoher Traglast, die speziell für den Transport von Widerstandspunktschweißzangen konfiguriert sind, die normalerweise ein Gewicht haben 40–150 kg . Sie sind das Rückgrat der Karosserierohbaufertigung, bei der eine einzige Fahrzeugkarosserie benötigt wird 3.000–5.000 Schweißpunkte Mit einer koordinierten Zelle von 10 bis 20 Robotern wurde dies in weniger als 60 Sekunden erledigt. Die Nutzlasten reichen von 100 kg bis 500 kg für schwere Geschützkonfigurationen.
| Robotertyp | Äxte | Nutzlast | Wiederholbarkeit | Bester Schweißprozess |
| Gelenkig (6-Achsen) | 6 | 3–20 kg | ±0,02–0,08 mm | MIG, WIG, Laser, Plasma |
| SCARA | 4 | 5–20 kg | ±0,01–0,02 mm | Punkt- und Mikroschweißen |
| Kartesisch (Gantry) | 3–5 | 20–500 kg | ±0,1 mm | SÄGEN, MIG (große Platten) |
| Kollaborativ (Cobot) | 6–7 | 5–16 kg | ±0,03–0,1 mm | MIG, WIG (High-Mix) |
| Siebenachsig | 7 | 5–20 kg | ±0,02–0,05 mm | WIG, Laser, komplexe Geometrie |
| Punktschweißroboter | 6 | 100–500 kg | ±0,1–0,2 mm | Widerstandspunktschweißen |
Tabelle 2: Vergleich der Schweißrobotertypen nach Achsen, Nutzlast, Wiederholgenauigkeit und empfohlenem Schweißverfahren.
Wie Schweißpositionierer und Schweißroboter zusammenarbeiten
Integrieren Schweißpositionierers mit Schweißroboter Erstellt eine koordinierte mehrachsige Schweißzelle, in der die Positionierachsen als externe Roboterachsen behandelt werden – synchronisiert in Echtzeit mit der Robotersteuerung, sodass Werkstückbewegung und Brennerbewegung gleichzeitig erfolgen. Dies ist bekannt als koordinierte Bewegung or externe Achsenkoordination und es bietet mehrere entscheidende Vorteile:
- Konstanter Brennerwinkel: Die robot and positioner move simultaneously to maintain the optimal torch-to-joint angle (typically 5–15° drag or push angle) throughout curved or complex welds — impossible with either machine acting alone.
- Flachlagenschweißen an allen Verbindungen: Durch Neigen des Positionierers während der Bewegung des Roboters wird jede Verbindung unabhängig von ihrer Position auf dem Teil in der 1G-Flachposition dargestellt, was eine maximale Drahtvorschubgeschwindigkeit und Abschmelzleistung ermöglicht.
- Beseitigung der Reichweitenbeschränkungen des Roboters: Ein Riesenrad oder Spindelstock-Reitstock-Positionierer erweitert den effektiven Arbeitsbereich eines stationären Roboters, indem er das Teil dreht, um entfernte Gelenke in die Reichweite des Roboters zu bringen, ohne den Roboter zu versetzen.
- Paralleles Laden und Schweißen: Mit H-Rahmen-Positionierern kann eine Vorrichtung geladen werden, während der Roboter die gegenüberliegende Vorrichtung schweißt, wodurch die oben genannten Lichtbogen-Einschaltzeiten erreicht werden 90 % – im Vergleich zu 50–65 % bei Anlagen mit nur einer Station.
Schweißpositionierer vs. kein Positionierer: Auswirkungen auf die Leistung
Die productivity and quality difference between welding with and without a positioner is substantial and measurable across every key performance indicator:
| Metrisch | Ohne Stellungsregler | Mit Positionierer |
| Schweißposition | Alle Positionen (1G–6G) | Flach/horizontal (1G/2F) |
| Drahtvorschubgeschwindigkeit (MIG) | 4–7 m/min | 8–15 m/min |
| Ablagerungsrate | 2–4 kg/h | 5–12 kg/h |
| Nacharbeits-/Fehlerquote | 3–8 % | 0,5–1,5 % |
| Lichtbogen-Einschaltzeit (Roboterzelle) | 50–65 % | 85–95 % |
| Ergonomisches Risiko für den Bediener | Hoch (über Kopf / umständlich) | Niedrig (flach / sitzend) |
Tabelle 3: Vergleich der Schweißleistung mit und ohne Positioniererintegration in einer Roboterschweißzelle.
Industrieanwendungen: Wo Schweißpositionierer und Robotertypen eingesetzt werden
Verschiedene Kombinationen von Positionierertyp und Robotertyp sind für jede Branche optimal, basierend auf Teilegeometrie, Volumen und Qualitätsanforderungen:
Automobilbau
Der Rohbau der Automobilindustrie setzt auf Punktschweißroboter (6-Achsen, 100–500 kg Nutzlast) gepaart mit Riesenradpositionierer um den für die Massenproduktion erforderlichen Durchsatz zu erreichen. Der Einsatz erfolgt in einer typischen Karosseriewerkstatt 200–400 Schweißroboter über mehrere koordinierte Zellen hinweg und produziert alle 60–90 Sekunden eine neue Fahrzeugkarosserie.
Öl & Gas und Druckbehälter
Anwendungen zum Umfangsschweißen von Rohren und Behältern Drehtisch- oder Spindelstock-Reitstock-Positionierer mit Gelenkarme MIG- oder WIG-Schweißroboter . Der Positionierer dreht das Rohr, während der Roboter eine feste Brennerposition beibehält – eine Technik, die eine Schweißqualität gemäß den Anforderungen von ASME Abschnitt IX und API 1104 mit gleichmäßiger Wurzeldurchdringung über alle Verbindungen hinweg erreicht 50 mm bis 2.000 mm Durchmesser .
Schiffbau und Offshore-Strukturen
Großflächiges Schweißen im Schiffbau Kartesische Portalschweißroboter mit submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to 20 Meter lang . Verwendung von gebogenen Rumpfabschnitten und T-Träger-Baugruppen Drehzapfenpositionierer um massive Baueinheiten (50–200 Tonnen) zu drehen, während Gelenk-MIG-Roboter Kehl- und Stumpfschweißungen durchführen.
Lohnfertiger und Lohnfertiger
Am meisten profitieren Auftragsverarbeiter mit hohem Mix und geringem Volumen kollaborative Schweißroboter (Cobots) gepaart mit kompakt Kipp- und Drehpositionierer . Eine Cobot-Schweißzelle kann in weniger als 30 Minuten für ein neues Teil umprogrammiert werden, was sie bereits für kleine Losgrößen wirtschaftlich macht 5–50 Teile – weit unter dem Schwellenwert von 500 Teilen, der normalerweise erforderlich ist, um die Investition in herkömmliche Roboterschweißzellen zu rechtfertigen.
Schlüsselfaktoren bei der Auswahl von Schweißpositionierern und Robotertypen
Um den richtigen Positionierer und Robotertyp für Ihre Anwendung zu finden, müssen fünf Kernparameter bewertet werden:
- Teilegewicht und Geometrie: Definieren Sie das maximale Teilegewicht einschließlich Vorrichtungen – addieren Sie immer 20–30 % Sicherheitsmarge zur Nennlast des Positionierers. Bei Teilen, die länger als das 1,5-fache ihrer Breite sind, übertrifft die Spindelstock-Reitstock-Konfiguration die Drehtischkonfigurationen.
- Gemeinsame Erreichbarkeit: Teile mit inneren Schweißnähten, engen Eckverbindungen oder Schweißnähten auf gegenüberliegenden Flächen erfordern 6- oder 7-Achsen-Knickarmroboter. Einfache Flach- oder Umfangsschweißnähte können mit SCARA- oder kartesischen Systemen kostengünstiger bearbeitet werden.
- Produktionsvolumen: Jährliche Mengen unter 10.000 Teilen begünstigen Cobots mit manuellen Schnellwechselvorrichtungen. Stückzahlen über 50.000 Teile rechtfertigen spezielle, hart ausgerüstete Riesenrad-Positionierungszellen mit vollständiger Roboterintegration.
- Schweißverfahren: Für das WIG-Schweißen sind Roboter mit einer Wiederholgenauigkeit von ±0,05 mm oder besser erforderlich. MIG-Schweißen toleriert ±0,1–0,2 mm. SAW erfordert aufgrund des Gewichts und des Vorschubsystems der Flussmittel-/Drahteinheit kartesische Portalsysteme.
- Grundfläche und Deckenhöhe: Riesenrad- und Zapfenpositionierer erfordern typischerweise einen erheblichen Freiraum über Kopf 4–8 Meter . Säulen-Ausleger-Systeme benötigen Decken von 6–12 Metern. Kompakte Cobot-Positionierungszellen können in nur wenigen Minuten betrieben werden 4×4 Meter der Grundfläche.
Häufig gestellte Fragen
Was ist der Unterschied zwischen einem Schweißpositionierer und einer Schweißvorrichtung?
A Schweißvorrichtung ist eine statische Spannvorrichtung, die das Werkstück beim Schweißen in einer festen Position hält. A Schweißpositionierer ist ein angetriebenes Bewegungssystem, das das Werkstück während oder zwischen Schweißnähten aktiv bewegt und dreht. Bei Vorrichtungen stehen Maßhaltigkeit und Wiederholbarkeit im Vordergrund. Positionierer legen Wert auf Gelenkzugänglichkeit und Positionsoptimierung. In der Praxis werden Vorrichtungen fast immer auf Positionierern montiert, um die Vorteile beider zu nutzen.
Kann ein Schweiß-Cobot einen herkömmlichen Knickschweißroboter ersetzen?
Für Anwendungen mit hohem Mix und geringem Volumen können Cobots kostengünstiger und flexibler sein. Cobots arbeiten jedoch mit niedrigeren Geschwindigkeiten (typischerweise). 30–50 % langsamer als Industrieroboter im Schweißmodus aufgrund von Sicherheitsgeschwindigkeitsbegrenzungen in Anwesenheit von Menschen) und tragen geringere Nutzlasten. Bei der hochvolumigen Produktion bleiben herkömmliche 6-Achsen-Knickgelenk-Schweißroboter hinsichtlich Durchsatz, Arbeitszyklus und langfristigen Kosten pro Schweißung überlegen.
Wie viele Achsen fügt ein Schweißpositionierer einer Roboterzelle hinzu?
Ein standardmäßiger Kipp- und Drehpositionierer fügt hinzu 2 externe Achsen an die Robotersteuerung, wodurch sich die Gesamtzahl der koordinierten Achsen einer 6-Achsen-Roboterzelle auf 8 erhöht. Ein Spindelstock-Reitstock mit beidseitigem Antrieb fügt 2 Achsen hinzu; Ein Riesenrad-Positionierer (Rotation der Rahmenhalterung) fügt 2–3 Achsen hinzu. Moderne Robotersteuerungen unterstützen bis zu Insgesamt 18–27 koordinierte Achsen Dies ermöglicht komplexe Zellen mit mehreren Robotern und mehreren Positionierern.
Welche Schweißverfahren sind mit Roboterschweißen kompatibel?
Mit Schweißrobotern kommen alle gängigen Lichtbogenschweißverfahren zum Einsatz. MIG/MAG (MSG) ist am häufigsten – etwa 65 % aller Roboter-Lichtbogenschweißverfahren. WIG (WIG) wird für Edelstahl und Titan verwendet, die höchste Qualität erfordern. Plasmaschweißen eignet sich zum präzisen Stichlochschweißen dünner Materialien. Laserschweißen wächst rasant in der Automobil- und Elektronikbranche. Unterpulverlichtbogen (SAW) wird ausschließlich auf kartesischen Portalrobotern zum Hochauftrags-Flachschweißen eingesetzt.
Wie hoch ist der typische ROI-Zeitraum für eine Roboterschweißzelle mit Positionierern?
Bei der Produktion mittlerer Stückzahlen (5.000–50.000 Teile/Jahr) erzielt eine komplette Roboterschweißzelle mit integriertem Positionierer in der Regel eine Kapitalrendite 18–36 Monate . Der ROI wird durch die Reduzierung der Arbeitskosten (ein Bediener überwacht 2–4 Roboter im Vergleich zu 4–8 manuellen Schweißern), reduzierte Nacharbeitskosten (Fehlerrate sinkt von 5–8 % auf unter 1,5 %) und einen erhöhten Durchsatz (40–80 % mehr Teile pro Schicht) angetrieben. Bei hochvolumigen Automobilanwendungen liegt der ROI häufig bei weniger als 100 % 12 Monate .
Erfordern Schweißpositionierer eine spezielle Programmierung, um mit Robotern zu arbeiten?
Ja. Für eine koordinierte Bewegung muss der Positionierer als konfiguriert sein Außenachse mitin the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4–16 Stunden der Kalibrierung und Prüfung durch einen geschulten Integrator. Nach der Konfiguration synchronisiert das Roboterprogramm automatisch die Bewegung von Positionierer und Brenner – eine separate Programmierung des Positionierers ist nicht erforderlich.
Fazit
Schweißpositionierer und die verschiedenen Arten von Schweißrobotern sind komplementäre Technologien, die, wenn sie richtig aufeinander abgestimmt und integriert werden, Fertigungskapazitäten liefern, die niemand alleine erreichen kann. Positionierer sorgen dafür, dass sich jede Verbindung immer in der optimalen Schweißposition befindet. Roboter liefern eine konsistente, unermüdliche Ausführung mit Geschwindigkeiten und Qualitätsniveaus, die kein manueller Prozess erreichen kann. Ganz gleich, ob Sie eine Werkstatt mit einer kompakten Cobot-and-Tilt-Positioner-Zelle ausstatten oder eine hochvolumige Automobil-Punktschweißlinie mit Riesenrad-Positionierern und 20 Gelenkrobotern konstruieren, der Schlüssel zum Erfolg liegt in der richtigen Abstimmung des Positionierertyps, der Roboterarchitektur und des Schweißprozesses auf Ihre spezifische Teilegeometrie, Ihr Produktionsvolumen und Ihre Qualitätsanforderungen.