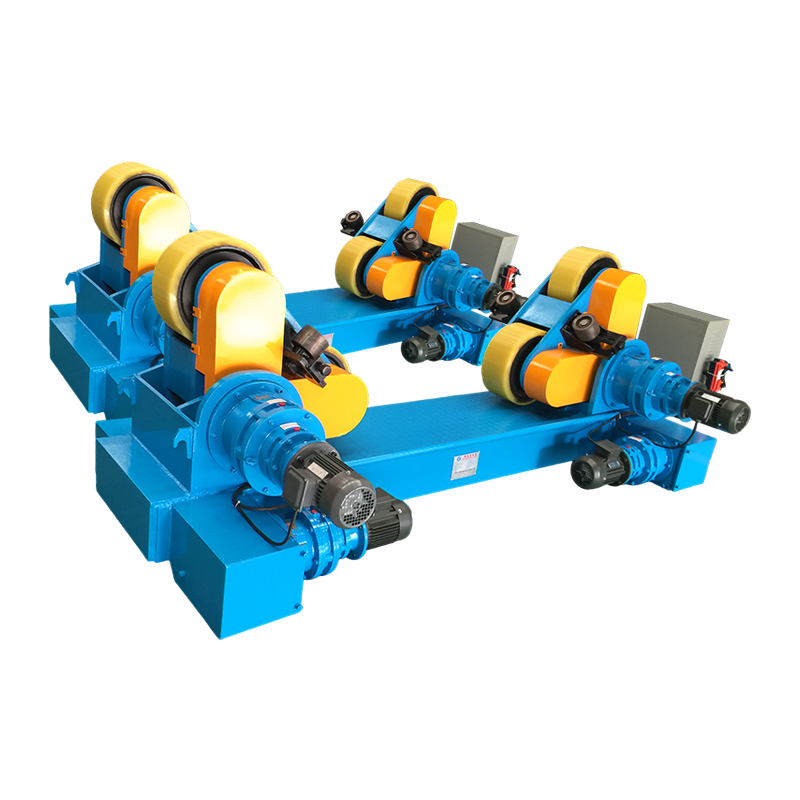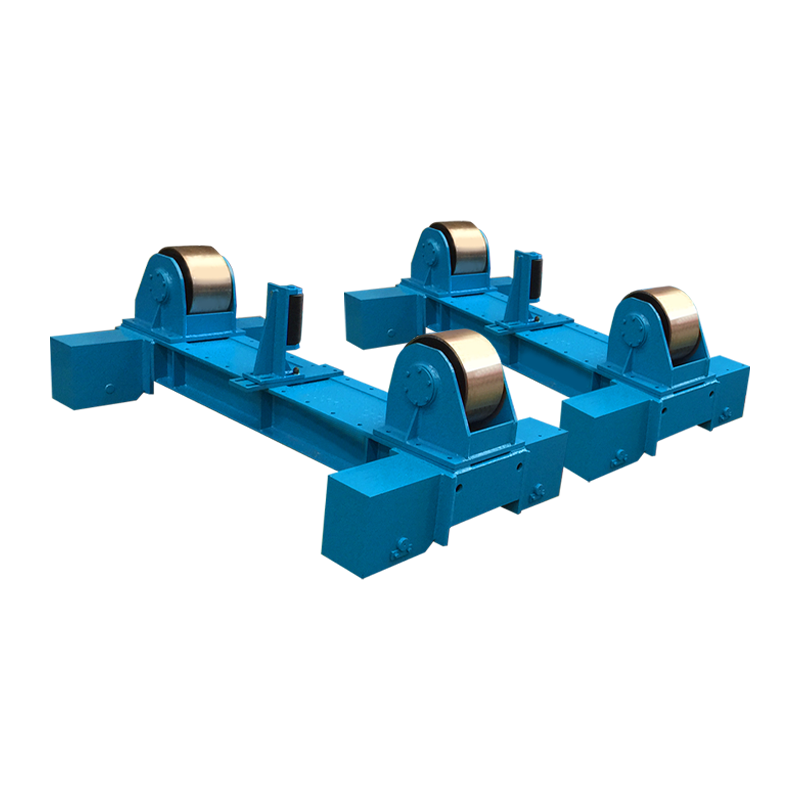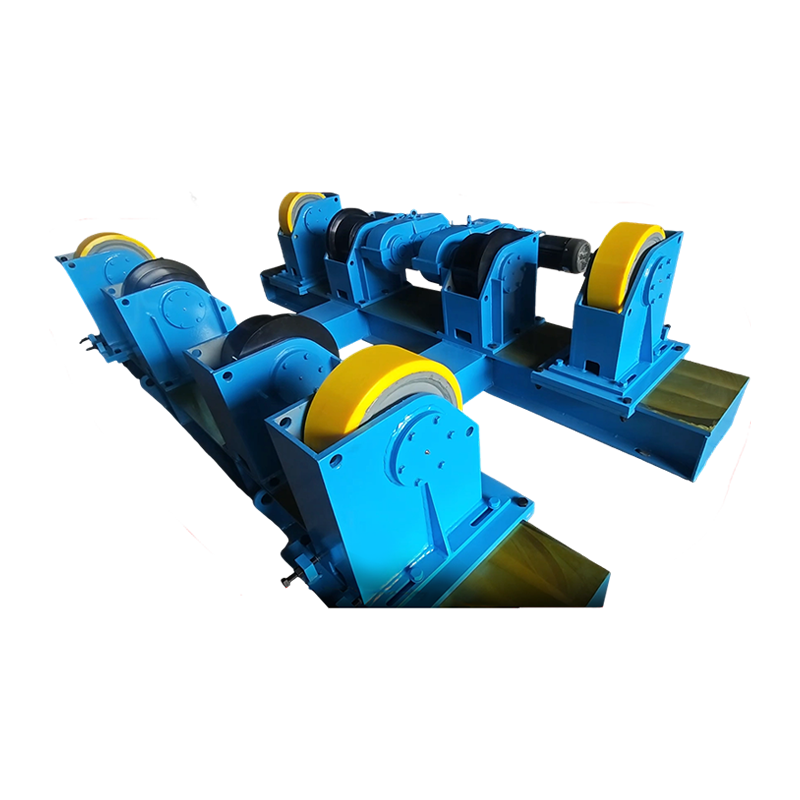
Roboterschweißvorrichtungen sind präzisionsgefertigte Werkstückhaltevorrichtungen, die Metallkomponenten in einer exakten Position klemmen, positionieren und stützen, sodass ein Roboterschweißsystem konsistente, wiederholbare Schweißnähte erzeugen kann. Ohne genaue Vorrichtungen produziert selbst der fortschrittlichste Schweißroboter falsche Schweißnähte, Maßfehler und kostspieligen Ausschuss. In diesem Leitfaden wird erläutert, wie diese Vorrichtungen funktionieren, welche Typen es gibt und wie Sie die richtige Vorrichtung für Ihre Produktionsumgebung auswählen.
Was sind Roboterschweißvorrichtungen?
Roboterschweißvorrichtungen sind die mechanische Schnittstelle zwischen einem Rohwerkstück und dem programmierten Schweißpfad des Roboters. Eine Vorrichtung hält ein oder mehrere Teile an einer definierten, wiederholbaren Position, sodass der Roboterbrenner bei jedem Zyklus genau am gleichen Punkt im dreidimensionalen Raum ankommt.
Das Gerät erfüllt drei grundlegende Aufgaben: orten (Platzieren des Teils auf einem bekannten Bezugspunkt), Spannen (Verhinderung von Bewegungen während des Schweißlichtbogens) und unterstützend (beständig gegen Schweißverzug und thermische Verformung). Ein Fehler in einer dieser drei Funktionen führt direkt zu Schweißfehlern.
In der hochvolumigen Automobil-, Luft- und Raumfahrt- sowie Schwermaschinenfertigung Roboterschweißvorrichtungen sind mit Toleranzen von nur plus/minus 0,1 mm konstruiert. Eine um nur 0,5 mm verschobene Position des Teils kann dazu führen, dass die Schweißnaht von der Mittellinie der Verbindung abweicht, was zu einer unvollständigen Verschmelzung und Strukturschwäche führt.
Warum sind Roboterschweißvorrichtungen so wichtig?
Roboterschweißvorrichtungen sind die größte Einzelvariable, die die Schweißkonsistenz in einer automatisierten Zelle beeinflusst – wichtiger als die Robotermarke, der Drahttyp oder die Auswahl des Schutzgases.
Bedenken Sie die Zahlen: Ein typischer sechsachsiger Schweißroboter kann seinen programmierten Weg auf plus oder minus 0,05 mm genau wiederholen. Wenn die Vorrichtung jedoch eine Positionsschwankung zwischen den einzelnen Teilen von plus oder minus 1,0 mm verursacht, geht der Wiederholgenauigkeitsvorteil des Roboters völlig verloren. Das zeigen Studien im Karosserierohbau von Automobilen immer wieder Mehr als 70 % der Roboterschweißfehler sind auf Befestigungsprobleme zurückzuführen , nicht aus der Roboterprogrammierung oder der Qualität der Verbrauchsmaterialien.
- Zykluszeit: Eine gut konzipierte Vorrichtung lädt und entlädt schnell, minimiert die Leerlaufzeit des Roboters und verbessert die Gesamtanlageneffektivität (OEE).
- Ertrag im ersten Durchgang: Eine einheitliche Teileposition bedeutet weniger Nacharbeitsschleifen. Anlagen, die in hochpräzise Vorrichtungen investieren, verzeichnen routinemäßig First-Pass-Erträge von über 98 %.
- Bedienersicherheit: Richtig konstruierte Vorrichtungen halten die Hände des Bedieners von der Schweißzone fern, indem Werkzeugklemmen verwendet werden, die aus der Ferne oder pneumatisch aktiviert werden.
- Rückverfolgbarkeit: Moderne Vorrichtungen können RFID-Chips oder Barcode-Lesegeräte integrieren, um zu protokollieren, welche Teilenummer geschweißt wurde, und unterstützen so Qualitätsaufzeichnungen nach ISO 9001 und IATF 16949.
Wie funktionieren Roboterschweißvorrichtungen?
Eine Roboterschweißvorrichtung funktioniert, indem sie eine feste Koordinatenreferenz – den sogenannten Bezugspunkt – erstellt und dann das Werkstück gegen diesen Bezugspunkt spannt, bevor der Roboter mit seinem Schweißprogramm beginnt.
Schritt 1: Laden und Lokalisieren der Teile
Der Bediener oder ein automatisiertes Materialhandhabungssystem platziert das Teil gegen Positionierungsstifte, Nestblöcke oder V-Blöcke, die seine X-, Y- und Z-Position definieren. Richtig konstruierte Positionierer schränken alle sechs Freiheitsgrade ein: drei translatorische und drei rotatorische.
Schritt 2: Spannen
Sobald das Teil sitzt, greifen pneumatische oder hydraulische Klemmen ein, um das Teil fest in der fixierten Position zu halten. Pneumatikspanner, die bei 80–100 psi betrieben werden, können in weniger als 0,5 Sekunden eine Spannkraft von 500 bis 2.000 Newton aufbringen. Die Schellenkonstruktion darf den Annäherungsweg des Roboterbrenners oder die Schutzgashülle um das Schweißbad nicht blockieren.
Schritt 3: Schweißausführung
Sobald das Teil befestigt ist, führt der Roboter sein gespeichertes Schweißprogramm aus. Da sich das Teil bei jedem Zyklus in der gleichen Position befindet, muss der Roboter nicht nach dem Gelenk suchen – er folgt einfach dem eingelernten Pfad. Dies wird manchmal genannt Festpfadschweißen und ist die schnellste und wirtschaftlichste Art des Roboterschweißens.
Schritt 4: Entladen und Zurücksetzen
Nach Abschluss des Schweißzyklus werden die Klemmen gelöst und die fertige Baugruppe entnommen. Die Vorrichtung wird für das nächste Teil zurückgesetzt. Auf Hochgeschwindigkeitsstrecken ist dieser gesamte Lade-, Schweiß- und Entladezyklus in 30 bis 90 Sekunden abgeschlossen.
Welche Arten von Roboterschweißvorrichtungen sind verfügbar?
Es gibt fünf Hauptkategorien von Roboterschweißvorrichtungen, die jeweils für eine andere Kombination aus Teilegeometrie, Produktionsvolumen und Budget optimiert sind.
1. Spezielle Hard-Tooling-Vorrichtungen
Speziell für eine einzelne Teilenummer gefertigte, spezielle Vorrichtungen werden aus Stahl- oder Aluminiumblech gefertigt und verfügen über präzisionsgebohrte Positionierungslöcher und integrierte pneumatische Klemmen. Sie liefern die höchste Genauigkeit (plus oder minus 0,1 mm ist erreichbar) und die schnellsten Zykluszeiten. Der Nachteil sind hohe Vorabkosten – eine komplexe dedizierte Vorrichtung kann zwischen 15.000 und 80.000 US-Dollar kosten – und keine Flexibilität für andere Teile.
2. Modulare Schweißvorrichtungen
Modulare Systeme verwenden eine gitterförmige Grundplatte (normalerweise im Abstand von 50 mm oder 100 mm) mit standardisierten Komponentenblöcken – Anschläge, Stützen, Klammern und Winkelplatten – die in das Gitter eingeschraubt werden. Diese Vorrichtungen können für verschiedene Teile innerhalb von Stunden statt Wochen neu konfiguriert werden. Sie eignen sich ideal für Lohnfertigungsbetriebe und die Produktion kleiner bis mittlerer Stückzahlen, bei denen mehrere Teilefamilien dieselbe Roboterzelle nutzen.
3. Drehzapfen- und Positioniervorrichtungen
Bei Baugruppen, die an mehreren Seiten geschweißt werden müssen, dreht ein Drehzapfen (zwei Achsen) oder ein Servopositionierer (eine bis drei Achsen) die Vorrichtung während des Schweißzyklus und präsentiert dem Roboter neue Verbindungsflächen, ohne dass ein zweiter Roboter oder eine manuelle Neupositionierung erforderlich ist. Ein Schweißpositionierer kann die Gesamtzykluszeit bei komplexen Baugruppen um 20 bis 40 % verkürzen, da das manuelle Wenden von Teilen entfällt.
4. Plattenspieler-(Indexierungs-)Vorrichtungen
Eine Drehtischvorrichtung hält zwei oder mehr Werkzeugsätze auf einem Drehtisch. Während der Roboter an einer Station schweißt, lädt ein Bediener an der gegenüberliegenden Station das nächste Teil. Dies verbessert die Einschaltzeit des Roboters erheblich – oft von 50 % auf bis zu 85 % –, da der Roboter nie auf den Abschluss des Be- und Entladens warten muss.
5. Flexible adaptive Vorrichtungen
Adaptive Vorrichtungen kommen in Umgebungen mit hohem Mix und geringem Volumen zum Einsatz und nutzen servoangetriebene Stifte oder rekonfigurierbare Klemmanordnungen, die sich automatisch an jede eingehende Teilevariante anpassen. In Kombination mit einem Bildverarbeitungssystem oder Laserscanner, der die Teileposition vor Beginn des Schweißvorgangs bestätigt, können diese Systeme Dutzende von Teilenummern ohne manuelle Umstellung verarbeiten.
Arten von Roboterschweißvorrichtungen im Vergleich
| Gerätetyp | Genauigkeit | Flexibilität | Vorabkosten | Beste Anwendung |
|---|---|---|---|---|
| Spezielle Hartwerkzeuge | /- 0,1 mm | Sehr niedrig | 15.000 bis 80.000 US-Dollar | Großvolumiges Einzelteil |
| Modular | /- 0,3 mm | Hoch | 5.000 bis 25.000 US-Dollar | Lohnfertigung, Prototyping |
| Drehzapfen / Positionierer | /- 0,15 mm | Mittel | 20.000 bis 100.000 US-Dollar | Mehrseitige Schweißkonstruktionen |
| Plattenspieler (Indexierung) | /- 0,2 mm | Niedrig | 10.000 bis 50.000 US-Dollar | Hoch arc-on time priority |
| Flexibel anpassungsfähig | /- 0,2 mm | Sehr hoch | 50.000 bis 200.000 US-Dollar | Hoch-mix, low-volume |
Tabelle 1: Vergleich der Roboterschweißvorrichtungstypen nach Genauigkeit, Flexibilität, Kosten und empfohlener Anwendung.
So entwerfen Sie effektive Roboterschweißvorrichtungen
Die effektive Konstruktion von Roboterschweißvorrichtungen beginnt mit einem gründlichen Verständnis der Schweißnahtgeometrie, der Reichweite des Roboters und des thermischen Verhaltens des Werkstückmaterials.
Zugang und Freigabe des Brenners
Jede Klemme, Stütze und jedes Strukturelement in der Vorrichtung muss so positioniert sein, dass der Roboterbrenner – einschließlich seines Halses und der Drahtführung – jede Schweißverbindung im erforderlichen Winkel ohne Kollision erreichen kann. Vorrichtungskonstrukteure verwenden in der Regel eine 3D-CAD-Simulation, um den Brennerabstand über den gesamten Schweißweg zu prüfen, bevor sie physische Werkzeuge bauen. Ein Mindestabstand von 25 mm um den Brennerkörper herum ist ein branchenüblicher Ausgangspunkt.
Schweißverzugskontrolle
Durch die Wärmeeinwirkung beim Schweißen dehnt sich das Metall aus und zieht sich dann beim Abkühlen ungleichmäßig zusammen, ein Phänomen, das als Schweißverzug bezeichnet wird. Vorrichtungen müssen diese Bewegung vorhersehen und sie entweder eindämmen – indem sie das Teil einspannen, bis es unter 200 Grad Celsius abkühlt – oder sie vorab kompensieren, indem sie die Position des Teils vor dem Schweißen absichtlich leicht versetzen. Kupferstützstangen oder wassergekühlte Vorrichtungskomponenten werden in Hochtemperaturanwendungen verwendet, um die thermische Belastung zu bewältigen.
Materialauswahl für den Vorrichtungsrahmen
Die Basis der Vorrichtung und die Hauptstrukturelemente bestehen in der Regel aus Stahlblech, Gusseisen oder Strukturaluminium, je nach Anwendungsgewicht und erforderlicher Steifigkeit. Stahl bietet die beste Dimensionsstabilität bei Temperaturwechselbeanspruchung, ist jedoch schwer und langsamer zu bearbeiten. Aluminium ist leichter und lässt sich schneller bearbeiten, erfordert jedoch möglicherweise eine regelmäßige Neuzertifizierung, da es unter anhaltender Klemmlast anfälliger für Kriechen ist.
Wiederholbarkeitsprüfung
Vor einem neuen Roboterschweißvorrichtung Wird es für die Produktion freigegeben, sollte es mit einem Koordinatenmessgerät (CMM) oder einem tragbaren Lasertracker validiert werden. Die Vorrichtung sollte mindestens 30 Mal be- und entladen werden, wobei die Teileposition nach jedem Zyklus gemessen werden sollte. Für die Zulassung der Automobil-Lieferkette ist in der Regel ein Prozessfähigkeitsindex (Cpk) von 1,67 oder höher über alle kritischen Dimensionen hinweg erforderlich.
Häufige Anwendungen von Roboterschweißvorrichtungen nach Branchen
Roboterschweißvorrichtungen werden in praktisch allen Fertigungsbereichen eingesetzt, in denen es um Metallverbindungen geht, die Designanforderungen variieren jedoch je nach Branche erheblich.
| Industrie | Typisches Teil | Wichtige Vorrichtungsanforderungen | Bevorzugter Vorrichtungstyp |
|---|---|---|---|
| Automobil | Rohbauteile, Hilfsrahmen | Hoch volume, tight tolerance | Spezielle Hartwerkzeuge |
| Luft- und Raumfahrt | Strukturhalterungen, Kraftstoffanschlüsse | Extrem enge Toleranz, vollständige Rückverfolgbarkeit | Spezieller Positionierer |
| Schwere Ausrüstung | Auslegerarme, Rahmen, Schaufeln | Hoch clamping force, large envelope | Drehzapfen / Positionierer |
| Schiffbau | Rumpfabschnitte, Rohrhalterungen | Großer Teil Unterkunft | Modular / Portalmontiert |
| Allgemeine Fertigung | Familien mit gemischten Teilen | Schnelle Umstellung | Modular / adaptiv |
Tabelle 2: Anwendungen von Roboterschweißvorrichtungen nach Branche, einschließlich typischer Teile, Hauptanforderungen und bevorzugter Vorrichtungstypen.
Was verursacht Ausfälle bei Roboterschweißvorrichtungen?
Die häufigsten Ursachen für Geräteausfälle sind Verschleiß an den Positionierungsflächen, eine Beeinträchtigung des pneumatischen Systems und thermische Verformung des Geräterahmens selbst.
- Locator-Verschleiß: Fixierstifte aus gehärtetem Stahl in Hochzyklusvorrichtungen können sich pro 100.000 Zyklen mit einer Rate von 0,01 bis 0,05 mm abnutzen. Ein verschlissener Positionierer führt dazu, dass sich die Position des Teils allmählich verschiebt, was zu einer langsamen Veränderung der Schweißqualität führt, die ohne regelmäßige KMG-Überprüfungen schwer zu erkennen ist.
- Verschleiß der Klemmdichtung: Die Dichtungen pneumatischer Klemmen verschleißen mit der Zeit, wodurch die Klemmkraft abnimmt. Eine Klemme, die ein Teil nicht festhält, ermöglicht Mikrobewegungen während des Schweißlichtbogens, was zu einer ungleichmäßigen Schweißnahtbreite und möglichen Verbindungsfehlern führt.
- Ansammlung von Schweißspritzern: Spritzer, die auf den Positionierungsflächen landen, wirken als falscher Bezugspunkt und heben das Teil über seine vorgesehene Z-Position hinaus. Bei stark spritzenden Prozessen wie dem Kurzschluss-MIG ohne Anti-Spritzer-Beschichtung kann es innerhalb einer Schicht zur Bildung von Spritzern auf den Ortungsgeräten kommen.
- Ermüdung durch Temperaturwechsel: Wiederholtes Erhitzen und Abkühlen des Vorrichtungsrahmens – insbesondere bei Hochtemperaturprozessen wie GMAW oder PAW – kann zu einer kumulativen Maßabweichung führen. Vorrichtungen, die Teilen mit einer Vorwärmung über 200 Grad Celsius ausgesetzt sind, sollten vierteljährlich auf Verformung überprüft werden.
So warten Sie Roboterschweißvorrichtungen für eine lange Lebensdauer
Ein strukturiertes vorbeugendes Wartungsprogramm ist die kostengünstigste Möglichkeit, die Investition in Roboterschweißvorrichtungen zu schützen und die Schweißqualität im Laufe der Zeit aufrechtzuerhalten.
- Täglich: Reinigen Sie die Aufnahmestifte und Aufnahmeflächen mit einer Bürste und Druckluft. Tragen Sie vor jeder Schicht Anti-Spritzer-Spray auf freiliegende Werkzeugoberflächen in der Nähe der Schweißzone auf.
- Wöchentlich: Überprüfen Sie die Betätigungskraft des pneumatischen Spanners mit einem Handkraftmessgerät. Überprüfen Sie die Luftleitungen und Armaturen auf Undichtigkeiten. Stellen Sie sicher, dass alle Klemmen innerhalb der Spezifikation die vollständig geöffnete und vollständig geschlossene Position erreichen.
- Monatlich: Messen Sie kritische Abmessungen des Ortungsgeräts mit einem kalibrierten Messgerät oder KMG. Dokumentieren Sie Ergebnisse und Trends im Vergleich zum Ausgangswert. Ersetzen Sie jeden Positionsgeber, der mehr als 0,1 mm Abnutzung vom Nennwert aufweist.
- Jährlich: Vollständige Demontage, Reinigung und Inspektion der Vorrichtung. Zertifizieren Sie die Genauigkeit der Vorrichtung erneut anhand der ursprünglichen Konstruktionszeichnungen mithilfe eines Lasertrackers oder eines KMG. Tauschen Sie alle Pneumatikdichtungen proaktiv aus.
Häufig gestellte Fragen zu Roboterschweißvorrichtungen
Was ist der Unterschied zwischen einer Schweißvorrichtung und einer Schweißvorrichtung?
A Schweißvorrichtung Lokalisiert und spannt ein Teil an einer festen, wiederholbaren Position – der Roboter oder Schweißer kommt immer zum Teil. Eine Schweißlehre führt im herkömmlichen Sinne auch das Schweißwerkzeug selbst entlang der Verbindung. Beim Roboterschweißen ist die Unterscheidung weitgehend verschwunden, da der Roboter seine eigene Bahnführung übernimmt; Für beide Funktionen ist mittlerweile der Begriff „Fixture“ gebräuchlich.
Wie lange dauert es, eine Roboterschweißvorrichtung zu entwerfen und zu bauen?
Für eine mäßig komplexe, dedizierte Vorrichtung beträgt die typische Zeitspanne 8 bis 16 Wochen vom Entwurfsstart bis zur Installation in der Roboterzelle. Dazu gehören 3 bis 4 Wochen CAD-Entwurf, 2 bis 4 Wochen Bearbeitung und Fertigung sowie 2 bis 4 Wochen Aufbau, Fehlerbehebung und Funktionsvalidierung. Modulare Vorrichtungen können in 1 bis 3 Wochen montiert und validiert werden.
Kann dieselbe Roboterschweißvorrichtung mit verschiedenen Robotern verwendet werden?
Ja, vorausgesetzt, die Vorrichtung ist auf einer Standard-Schnittstellenplatte montiert und die Roboterzelle wird nach dem Roboteraustausch auf den Vorrichtungsnullpunkt neu kalibriert. Möglicherweise muss auch das Schweißprogramm neu eingelernt oder in das Koordinatensystem des neuen Roboters umgewandelt werden. Durch die Verwendung eines einheitlichen Vorrichtungsbezugspunkts für mehrere Roboter wird die Umstellung erheblich vereinfacht.
Aus welchen Materialien bestehen Roboterschweißvorrichtungen?
Strukturrahmen werden typischerweise aus Weichstahlplatten oder Baustahlrohren hergestellt. Positionierstifte und Verschleißflächen bestehen aus gehärtetem Werkzeugstahl (normalerweise mindestens 60 HRC), um Verschleiß zu widerstehen. Einige Leuchten verwenden Gusseisensockel für eine bessere Vibrationsdämpfung. In Luft- und Raumfahrtanwendungen wird die Invar-Legierung aufgrund ihres Wärmeausdehnungskoeffizienten nahe Null für äußerst präzise Vorrichtungen verwendet.
Wie wirkt sich eine Roboterschweißvorrichtung auf die Zykluszeit aus?
Das Vorrichtungsdesign wirkt sich auf zwei Arten direkt auf die Zykluszeit aus. Erstens hängt die Lade- und Entladegeschwindigkeit davon ab, wie effizient auf die Vorrichtung zugegriffen werden kann und wie schnell die Klemmen betätigt werden – schlecht konstruierte Vorrichtungen fügen 15 bis 30 Sekunden pro Zyklus hinzu. Zweitens ermöglicht eine Drehtischvorrichtung das Laden während des Schweißens, wodurch der effektive Durchsatz nahezu verdoppelt werden kann, da der Roboter kontinuierlich schweißt, anstatt auf Teilewechsel zu warten.
Welche Rolle spielt Simulationssoftware bei der Vorrichtungskonstruktion?
Offline-Programmierung (OLP) und Robotersimulationssoftware ermöglichen es Ingenieuren, ein 3D-Vorrichtungsmodell zu importieren, den gesamten Schweißpfad virtuell zu programmieren und auf Brennerkollisionen mit der Vorrichtung zu prüfen, bevor physische Werkzeuge gebaut werden. Dieser virtuelle Validierungsprozess kann 80 bis 90 % der kollisionsbedingten Designänderungen eliminieren, die sonst nur bei der physischen Inbetriebnahme entdeckt würden, was erhebliche Zeit- und Kosteneinsparungen bedeutet.
Sind Roboterschweißvorrichtungen zum Aluminiumschweißen geeignet?
Ja, aber Aluminium-Schweißvorrichtungen erfordern zusätzliche Designüberlegungen. Die hohe Wärmeleitfähigkeit von Aluminium führt dazu, dass die Wärme schnell abgeführt wird, sodass die Vorrichtungen nicht als übermäßige Wärmesenken wirken dürfen, die zu einer unvollständigen Verschmelzung führen. Auch die Spannkräfte müssen sorgfältig kontrolliert werden, um Spuren auf weichen Aluminiumoberflächen zu vermeiden. Kupfer- oder eloxierte Aluminium-Stützstangen werden in der Nähe von Aluminium-Schweißverbindungen gegenüber Stahl bevorzugt, um Kohlenstoffverunreinigungen zu verhindern und die Anhaftung von Schweißspritzern zu minimieren.
Abschließendes Fazit: Warum sich die Investition in hochwertige Roboterschweißvorrichtungen auszahlt
Eine ausgereifte Roboterschweißvorrichtung ist keine Kostenstelle – sie ist die Grundlage für die Schweißqualität, den Durchsatz und die Rendite Ihrer Roboterinvestition.
Stellen Sie sich eine einfache Rechnung vor: Wenn eine Roboterzelle 400 Baugruppen pro Schicht produziert und eine schlecht konstruierte Vorrichtung eine Nacharbeitsrate von 2 % verursacht, entspricht das 8 Baugruppen, die jede Schicht manuell korrigiert werden müssen. Bei durchschnittlichen Nacharbeitskosten von 50 US-Dollar pro Baugruppe belaufen sich die jährlichen Nacharbeitskosten auf etwa 104.000 US-Dollar. Eine Aufrüstung der Vorrichtung, die 30.000 US-Dollar kostet und diese Nacharbeit überflüssig macht, amortisiert sich in weniger als vier Monaten.
Die Branchen, die die höchste Roboterproduktivität erzielen – Automobilzulieferer, Luft- und Raumfahrthersteller und Hersteller von Schwermaschinen – haben eine gemeinsame Praxis: Sie behandeln Roboterschweißvorrichtungen als Präzisionsinstrumente, die die gleiche technische Aufmerksamkeit und Wartungsdisziplin verdienen wie die Roboter selbst. Die Auswahl des richtigen Vorrichtungstyps, die Konstruktion mit gründlicher Brennerzugangssimulation, die Validierung gemäß Cpk-Standards und die planmäßige Wartung sind der sicherste Weg zu konsistentem, qualitativ hochwertigem automatisiertem Schweißen im großen Maßstab.