Roboterschweißpositionierer Verbessern Sie die Schweißqualität und die Leistungseffizienz, indem Sie das Werkstück kontinuierlich neu positionieren, sodass der Schweißroboter immer in der optimalen flachen oder horizontalen Position arbeitet, wodurch Überkopf- und Vertikaldurchgänge vermieden werden, die die Eindringung und die Schweißnahtkonsistenz beeinträchtigen. In der Praxis berichten Hersteller, die Roboterpositionierer integrieren, von Zykluszeitverkürzungen von 20–40 % und Fehlerraten von nur 0,1 % – im Vergleich zu 2–5 % bei manuellen Schweißvorgängen.
In diesem Leitfaden erfahren Sie, wie Roboterschweißpositionierer funktionieren, welche Typen verfügbar sind, wie Sie die richtige Konfiguration auswählen und welche messbaren Ergebnisse Sie von einem ordnungsgemäß integrierten System erwarten können.
Wie Roboterschweißpositionierer funktionieren
Ein Roboter-Schweißpositionierer ist eine motorisierte Vorrichtung, die ein Werkstück unter koordinierter Steuerung mit dem Schweißroboter dreht, kippt oder wendet und so sicherstellt, dass jede Schweißnaht im idealen Winkel für die Abscheidung präsentiert wird. Anstatt den Roboterarm in schwer erreichbare Positionen verbiegen zu müssen, bringt der Positionierer die Verbindung zum Roboter und behält dabei flache oder leicht geneigte Ausrichtungen bei, die vollständig durchdringende Schweißnähte mit konsistenter Nahtgeometrie erzeugen.
Der Positionierer kommuniziert mit der Robotersteuerung über ein gemeinsames E/A- oder Feldbusprotokoll – typischerweise EtherCAT, DeviceNet oder PROFINET – und ermöglicht so eine vollständige Synchronisierung der Bewegung. Wenn der Roboter einen Schweißdurchgang auf einer Seite abschließt, signalisiert er dem Positionierer, das Teil zur nächsten Verbindungsposition zu bewegen, während der Roboter seinen Brenner zurücksetzt. Durch diese koordinierte Übergabe entfällt die manuelle Neupositionierung vollständig.
Am modernsten Roboterschweißpositionierer werden von der Robotersteuerung als externe Achsen behandelt. Ein 6-Achsen-Roboter, der mit einem 2-Achsen-Positionierer integriert ist, wird effektiv zu einem 8-Achsen-System, bei dem alle Achsen in Echtzeit koordiniert werden. Dies bedeutet, dass sich Roboter und Positionierer gleichzeitig bewegen können – das Werkstück rotiert, während sich der Brenner bewegt – und so komplexe spiralförmige und kontinuierlich spiralförmige Schweißpfade ermöglichen, die mit einer stationären Vorrichtung geometrisch unmöglich wären.
Servomotoren treiben die Rotations- und Neigungsachsen des Positionierers an, wobei Präzisions-Encoder eine Winkelrückmeldung liefern, die normalerweise auf ±0,01 Grad genau ist. Die Tragfähigkeit reicht von unter 100 kg für Kleinteilepositionierer bis zu über 30.000 kg für schwere Strukturfertigungssysteme, die im Schiffbau und bei der Herstellung von Schienenfahrzeugen eingesetzt werden.
Arten von Roboterschweißpositionierern
Die fünf Haupttypen von Roboterschweißpositionierern decken jeweils eine bestimmte Geometrie des Werkstücks und ein Produktionsszenario ab – Die Auswahl des falschen Typs für Ihre Anwendung ist einer der häufigsten und kostspieligsten Integrationsfehler.
1. Spindelstock-Reitstock-Positionierer (H/T).
Spindelstock-Reitstock-Positionierer sind der am weitesten verbreitete Typ in Roboterschweißzellen und eignen sich für längliche zylindrische und rohrförmige Bauteile. Das Werkstück wird zwischen einem angetriebenen Spindelstock und einem passiven oder angetriebenen Reitstock eingespannt und ermöglicht so eine kontinuierliche 360-Grad-Rotation entlang der Längsachse. Zu den üblichen Anwendungen gehören Druckbehälter, Abgaskrümmer, Strukturträger und Rohrbaugruppen.
- Tragfähigkeit: 500 kg bis 20.000 kg (bewerteter Schwerpunkt)
- Drehzahl: 0,01 bis 3 U/min, servogesteuert
- Typische Verwendung: Rohrspulen, Achswellen, zylindrische Druckbehälter
- Hauptvorteil: Kontinuierliche Rotation ermöglicht vollumfängliche Schweißnähte ohne Unterbrechung
2. Drehtisch-Positionierer (einachsig).
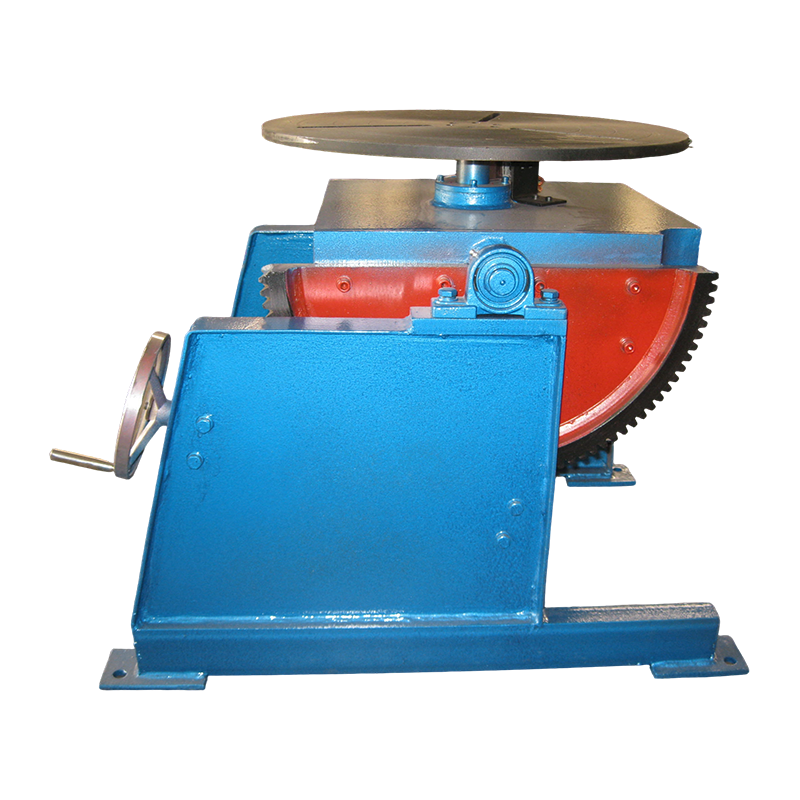
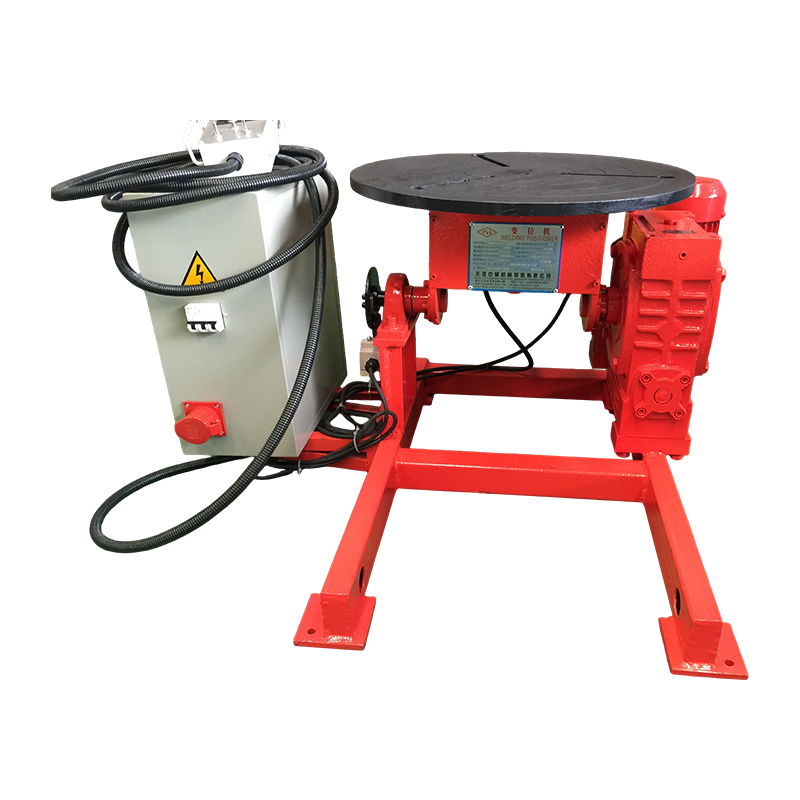
Drehtischpositionierer drehen das Werkstück auf einer einzigen horizontalen oder geneigten Ebene und sind damit der einfachste und kostengünstigste Einstiegspunkt für die Roboterschweißautomatisierung. Eine flache Frontplatte dreht das Teil, um nacheinander verschiedene Schweißverbindungen darzustellen. Sie eignen sich gut für die Herstellung flacher Platten, Halterungsbaugruppen und symmetrischer Schweißkonstruktionen. Einfache Plattenspieler-Einheiten kosten etwa 8.000 bis 15.000 US-Dollar und liegen damit deutlich unter den Kosten für Mehrachsensysteme.
- Tragfähigkeit: 50 kg bis 5.000 kg
- Achsen: 1 (Rotation)
- Typische Verwendung: Halterungsbaugruppen, Motorlager, flache Schweißkonstruktionen
- Hauptvorteil: Geringe Kosten, einfache Programmierung, minimale Stellfläche
3. Zwei-Achsen-Positionierer (Kipp-Dreh-Positionierer).
Zweiachsige Kipp-Dreh-Positionierer sind die vielseitigste Allzwecklösung für das Roboterschweißen komplexer 3D-Baugruppen. Ein neigbarer Kopf (normalerweise 0–135 Grad) in Kombination mit einer vollständigen 360-Grad-Drehung ermöglicht die Präsentation praktisch jedes Gelenks in der flachen Position. Diese Positionierer funktionieren mit den unterschiedlichsten Teilegeometrien und sind die Standardempfehlung für Lohnfertiger, die verschiedene Teilefamilien bearbeiten. Je nach Kapazität müssen Sie mit einer Investition von 20.000 bis 60.000 US-Dollar rechnen.
- Tragfähigkeit: 250 kg bis 10.000 kg
- Achsen: 2 (Neigungsdrehung)
- Typische Verwendung: Landwirtschaftliche Geräte, Baumaschinen, komplexe Strukturrahmen
- Hauptvorteil: Bewältigt die unterschiedlichsten Teileformen in einer einzigen Einheit
4. Riesenrad-Positionierer (Doppelstation).
Riesenradpositionierer erhöhen den Durchsatz erheblich, indem sie es dem Bediener ermöglichen, eine Station zu be- und entladen, während der Roboter an der anderen schweißt Dadurch wird die Leerlaufzeit des Roboters aufgrund von Teilewechseln effektiv eliminiert. Die beiden Stationen drehen sich um eine Mittelachse – wenn das Schweißen an Station A abgeschlossen ist, dreht der Positionierer um 180 Grad und präsentiert Station B dem Roboter, während der Bediener Station A wartet. Bei der Massenproduktion kann diese Konfiguration die Lichtbogen-Einschaltzeit des Roboters auf über 85 % halten, verglichen mit 40–55 % in Einzelstationszellen.
- Tragfähigkeit: 200 kg bis 3.000 kg pro Station
- Achsen: 1 (Index) bis zu 2 pro Station (Neigungsdrehung)
- Typische Verwendung: Automobilbaugruppen, Anhängerkupplungen, sich wiederholende Teile in großen Stückzahlen
- Hauptvorteil: Maximiert die Einschaltzeit des Roboters, ideal für die Massenproduktion
5. Skyhook- und Trunnion-Positionierer
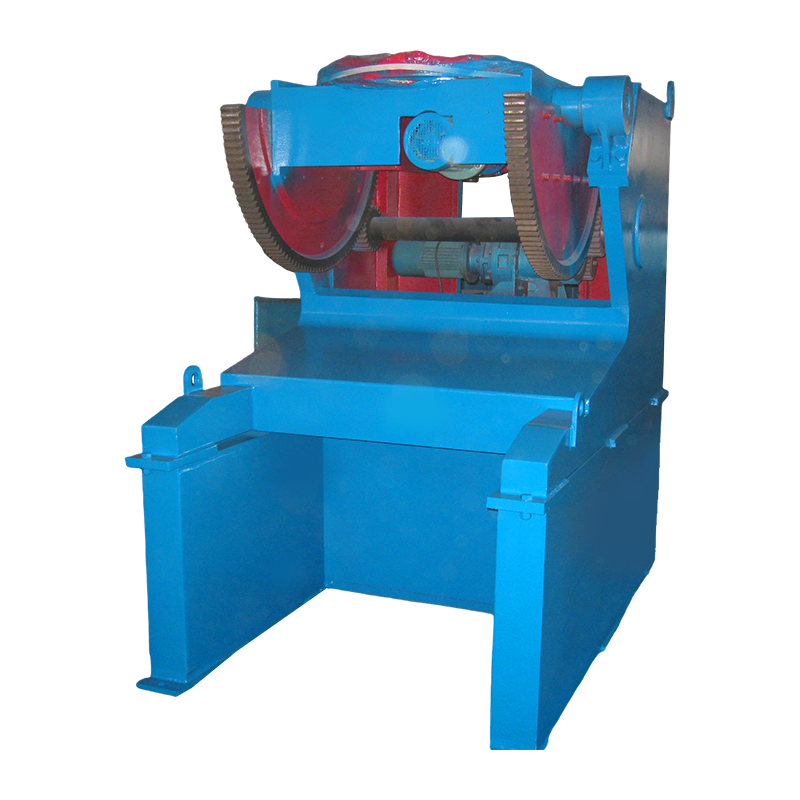
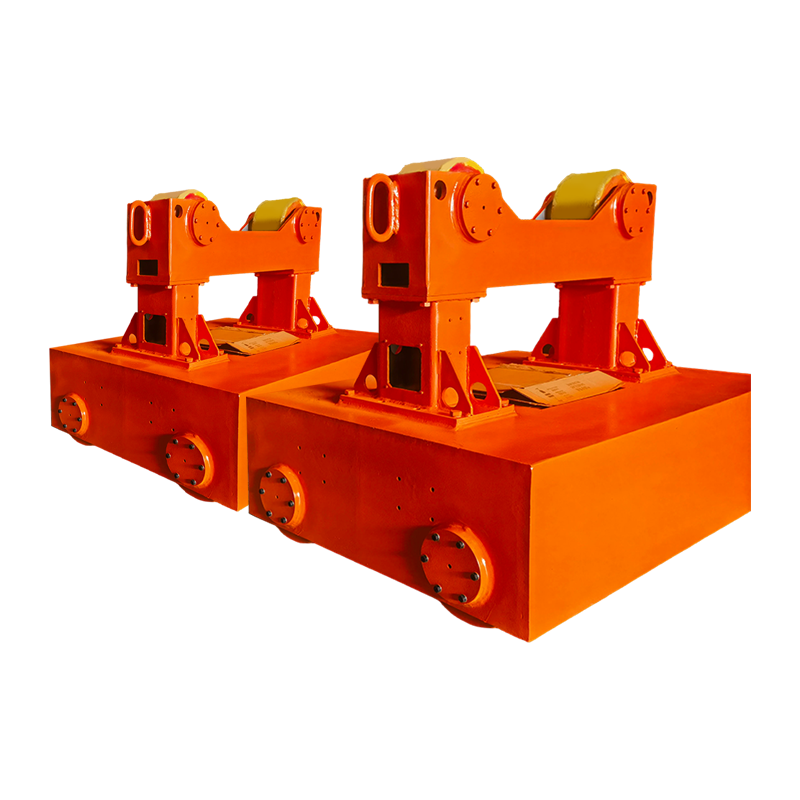
Trunnion-Positionierer sind für sehr große, schwere Schweißkonstruktionen konzipiert – wie Rahmen von Bergbaumaschinen, Komponenten von Windkraftanlagen und Karosserien von Eisenbahnwaggons –, bei denen Standard-Positioniererkonstruktionen die Masse oder den Schwerpunktversatz nicht bewältigen können. Das Teil wird an zwei Zapfenpunkten auf gegenüberliegenden Seiten abgestützt und ermöglicht so die Drehung von Lasten von 5.000 kg bis über 30.000 kg. Skyhook-Varianten hängen das Teil über dem Kopf und ermöglichen dem Roboter so den ungehinderten Zugang zu allen unteren Flächen.
- Tragfähigkeit: 5.000 kg bis 30.000 kg
- Typische Verwendung: Bergbauausrüstung, Windkraftanlagen, schwere Schienenfertigung
- Hauptvorteil: Bewältigt extreme Nutzlasten mit stabiler Schwerpunktkontrolle
Arten von Roboterschweißpositionierern: Direkter Vergleich
Die folgende Tabelle vergleicht alle fünf Positionierertypen hinsichtlich der Dimensionen, die bei der Spezifikation eines Systems für eine Roboterschweißzelle am wichtigsten sind.
| Stellungsreglertyp | Äxte | Kapazitätsbereich | Lichtbogen-Einschaltzeit | Kostenspanne (USD) | Beste Anwendung |
| Spindelstock-Reitstock | 1 | 500 kg – 20.000 kg | 70–80 % | 15.000 – 80.000 US-Dollar | Rohre, Zylinder, Wellen |
| Drehtisch (einachsig) | 1 | 50 kg – 5.000 kg | 55–70 % | 8.000 – 25.000 $ | Flache Schweißteile, Halterungen |
| Zweiachsig (Neigen/Drehen) | 2 | 250 kg – 10.000 kg | 70–85 % | 20.000 – 60.000 US-Dollar | Komplexe 3D-Baugruppen |
| Riesenrad (Doppelstation) | 1 Index 2/Station | 200 kg – 3.000 kg/Station | 85–95 % | 35.000 – 120.000 US-Dollar | Sich wiederholende Teile mit hohem Volumen |
| Zapfen / Skyhook | 1–2 | 5.000 kg – 30.000 kg | 65–80 % | 80.000 bis 300.000 US-Dollar | Schwere Strukturfertigung |
Tabelle 1: Vergleich der Roboter-Schweißpositionierertypen nach Achsen, Belastbarkeit, Roboter-Lichtbogen-Einschaltzeit, Kosten und Hauptanwendung.
Hauptvorteile von Roboterschweißpositionierern
Der Hauptvorteil der Integration eines Roboter-Schweißpositionierers ist eine messbare, quantifizierbare Verbesserung der Schweißqualität bei gleichzeitiger Verkürzung der Gesamtzykluszeit – zwei Ziele, die bei manuellen Vorgängen häufig im Konflikt stehen, bei Roboterpositionierungssystemen jedoch gleichzeitig erreicht werden.
Konsistentes Schweißen in flacher Position
Die Schwerkraft ist die grundlegende Herausforderung beim Schweißen. Geschmolzenes Schweißbadmetall fließt nach unten, was bedeutet, dass Überkopfpositionen (4G) und vertikale Positionen (3G) höhere Fähigkeiten des Schweißers und langsamere Fahrgeschwindigkeiten erfordern, um Durchhängen und Unterfüllung zu verhindern. Roboterpositionierer eliminieren diese Positionen vollständig, indem sie das Teil drehen, sodass jede Verbindung in der flachen (1G) oder horizontalen Hohlkehlenposition (2F) präsentiert wird – den beiden Positionen, die die schnellste Verfahrgeschwindigkeit, die tiefste Eindringung und das gleichmäßigste Wulstprofil ermöglichen. In der Praxis können die GMAW-Fahrgeschwindigkeiten in flacher Position 80–120 Zoll pro Minute erreichen, im Vergleich zu 20–40 IPM bei Durchgängen außerhalb der Position.
Reduzierte Zykluszeit
Die automatische Neupositionierung zwischen Schweißverbindungen dauert bei den meisten servobetriebenen Positionierern 3 bis 8 Sekunden pro Index. Die manuelle Neupositionierung durch einen menschlichen Bediener – einschließlich Lösen, Heben, Neupositionieren und erneutes Spannen – dauert in der Regel 45–120 Sekunden pro Vorgang und führt zu Schwankungen. Bei einem Teil, das 8 Neupositionierungen erfordert, spart allein dieser Unterschied 6–15 Minuten Nicht-Lichtbogenzeit pro Einheit. Bei 20 Teilen pro Schicht entspricht das einer täglich wiederhergestellten Kapazität von 2 bis 5 Stunden.
Niedrigere Fehlerrate und Nacharbeitskosten
Roboterschweißzellen mit koordinierten Positionierern erreichen durchweg Fehlerraten unter 0,5 %, wobei erstklassige Betriebe Fehlerraten von 0,05–0,1 % melden. Im Vergleich dazu liegt die Fehlerquote bei manuellen Schweißvorgängen in ähnlichen Anwendungen bei durchschnittlich 2–5 %. Angesichts der Tatsache, dass die Kosten für die Nachbearbeitung von Schweißnähten in der Regel fünf- bis zehnmal höher sind als die ursprünglichen Schweißkosten – aufgrund von Schleifen, Nachschweißen, Wärmeverformungskorrektur und erneuter Prüfung – kann eine Reduzierung der Fehlerquote von 3 % auf 0,2 % bei einem jährlichen Produktionslauf von 10.000 Einheiten 200.000 bis 800.000 US-Dollar an eingesparten Nacharbeitskosten bedeuten.
Erweiterte Roboterreichweite und -zugriff
Ein Roboterarm hat feste Reichweitengrenzen. Bei einer komplexen Fertigung können einige Gelenke von einer festen Roboterposition aus geometrisch nicht zugänglich sein. Durch Drehen und Neigen des Werkstücks erweitert der Positionierer effektiv die Funktionsreichweite des Roboters und bringt entfernte Gelenke in den Arbeitsbereich des Roboters, ohne den Roboter selbst neu zu positionieren. Dies ist besonders wertvoll beim automatisierten Schweißen von Rohrleitungen und bei der Herstellung von Druckbehältern, bei denen sich Schweißnähte um den gesamten Teileumfang erstrecken.
Verbesserte Bedienersicherheit
Die manuelle Neupositionierung schwerer Schweißkonstruktionen birgt ein erhebliches Verletzungsrisiko für den Bewegungsapparat. Komponenten mit einem Gewicht von 50–500 kg erfordern Laufkräne oder mehrere Bediener, und unsachgemäßes Heben ist eine der Hauptursachen für Verletzungen am Arbeitsplatz in Fertigungsbetrieben. Roboterpositionierer machen jegliche manuelle Handhabung während des Schweißprozesses überflüssig – Bediener laden und entladen Vorrichtungen mit geeigneten Hebehilfen, aber die Neupositionierung während des Schweißens erfolgt vollständig maschinell. Dies trägt zu geringeren Schadensersatzansprüchen der Arbeitnehmer und einer verbesserten OSHA-Konformität bei.
So wählen Sie den richtigen Roboterschweißpositionierer aus
Die Auswahl des richtigen Roboter-Schweißpositionierers erfordert die Bewertung von fünf kritischen Parametern: Teilegewicht und -geometrie, Produktionsvolumen, Roboterkompatibilität, Stellfläche und Budget. Wenn auch nur eines davon falsch ist, entstehen Probleme, deren Behebung nach der Installation kostspielig ist.
Schritt 1 – Definieren Sie die Teilehülle und das Gewicht
Berechnen Sie das maximale Werkstückgewicht einschließlich Vorrichtungen und Werkzeugen – nicht nur das bloße Teil. Addieren Sie zu diesem Wert eine Sicherheitsmarge von 25–30 %, wenn Sie die Kapazität des Stellungsreglers angeben. Beispielsweise sollte ein Teil mit einem Gewicht von 300 kg und einer Vorrichtung von 40 kg für einen Positionierer mit mindestens 450 kg ausgelegt sein. Berechnen Sie außerdem den Schwerpunktversatz von der Drehachse – exzentrische Lasten erfordern eine verringerte Kapazität oder ein Gegengewicht, die der Hersteller des Positionierers bewerten muss, bevor er das Antriebssystem spezifiziert.
Schritt 2 – Bewerten Sie die Teilegeometrie und die Zugänglichkeit der Verbindung
Bestimmen Sie, wie viele Schweißverbindungen vorhanden sind, wie sie relativ zueinander ausgerichtet sind und ob eine Drehung um eine Achse ausreicht, um alle Verbindungen in der flachen Position darzustellen. Wenn auf mehreren senkrechten Flächen Verbindungen vorhanden sind, ist ein zweiachsiger Kipp-Dreh-Positionierer erforderlich. Wenn die Gelenke entlang einer Längsachse umlaufend sind, ist ein Spindelstock-Reitstock die natürliche Wahl. Skizzieren oder modellieren Sie das Teil im CAD und simulieren Sie die Rotationssequenz, bevor Sie den Positionierertyp auswählen.
Schritt 3 – Passen Sie den Positionierer an die Robotersteuerung an
Stellen Sie sicher, dass das Antriebssystem des Positionierers mit der externen Achsenschnittstelle Ihrer Robotersteuerung kompatibel ist. Die meisten großen Roboter-OEMs unterstützen die externe Achsenkoordination durch dedizierte Achsenplatinen oder Feldbus-Konnektivität. Geben Sie die Anforderungen an das Servoantriebsprotokoll des Positionierers frühzeitig im Projekt an – nicht übereinstimmende Kommunikationsprotokolle sind eine häufige Ursache für Integrationsverzögerungen. Bestätigen Sie die maximale Anzahl koordinierter externer Achsen, die Ihr Controller unterstützt (normalerweise 3–7, abhängig von der Controller-Generation).
Schritt 4 – Berechnen Sie den Produktionsvolumenbedarf
Bei Produktionsvolumina unter 5.000 Teilen pro Jahr und hoher Teilevielfalt bietet ein einzelner zweiachsiger Kipp-Dreh-Positionierer in der Regel die beste Rendite. Bei Volumina von mehr als 20.000 Teilen pro Jahr und begrenzter Vielfalt maximiert eine Riesenrad-Konfiguration mit zwei Stationen den Durchsatz pro Quadratmeter Zellengrundfläche. Für die Herstellung hochwertiger Strukturen in kleinen Stückzahlen ist ein Spindelstock-Reitstock- oder Zapfenpositionierer mit höherer Kapazität selbst bei geringeren Jahresvolumina gerechtfertigt.
Schritt 5 – Bewerten Sie die Bodenfläche und den Sicherheitsbereich
Der Rotationsbereich des Positionierers muss vollständig innerhalb des Sicherheitszaunumfangs der Roboterzelle liegen und ausreichend Freiraum für die maximale Teileabmessung bei jedem Rotationswinkel bieten. Ein Teil mit einer Länge von 1.200 mm, das sich auf einem Spindelstock-Reitstock dreht, erfordert einen Freiraumradius von mindestens 700 mm von der Drehachse zur umgebenden Struktur. Sicherheitslichtvorhänge oder Bereichsscanner müssen so positioniert werden, dass sie den gesamten dynamischen Bereich sowohl des Roboterarms als auch des rotierenden Positionierers berücksichtigen.
| Szenario | Teilegewicht | Jahresvolumen | Empfohlener Typ | Geschätzter ROI-Zeitraum |
| Kleine Klammern, Lohnwerkstatt | Unter 100 kg | 2.000 – 8.000 | Plattenspieler | 12–18 Monate |
| Herstellung mit gemischter Geometrie | 100 – 500 kg | 1.000 – 10.000 | Zweiachsiges Neigen-Drehen | 18–30 Monate |
| Automobil-Untermontage in großen Stückzahlen | 50 – 300 kg | 20.000 | Riesenrad (Doppelstation) | 10–16 Monate |
| Rohr- und Zylinderschweißen | 200 – 5.000 kg | 500 – 5.000 | Spindelstock-Reitstock | 20–36 Monate |
| Schwere Strukturfertigung | 5.000 kg | Unter 500 | Zapfen / Skyhook | 36–60 Monate |
Tabelle 2: Auswahlhilfe für Positionierer nach Produktionsszenario, Teilegewicht, Volumen und geschätzter Kapitalrenditedauer.
Integration mit Roboterschweißzellen
Die erfolgreiche Integration eines Roboter-Schweißpositionierers erfordert eine koordinierte Planung des mechanischen Designs, der Softwareprogrammierung und der Konfiguration des Sicherheitssystems bereits in den frühesten Phasen des Zelldesigns — Der nachträgliche Einbau eines Stellungsreglers in eine bestehende Zelle ist möglich, aber durchweg teurer und zeitaufwändiger, als ihn von Anfang an zu konzipieren.
Koordinierung und Programmierung externer Achsen
Die Programmierung eines Roboter-Positionierungssystems als koordinierte externe Achsen bedeutet, dass jeder eingelernte Punkt im Roboterprogramm gleichzeitig sowohl die Gelenkpositionen des Roboters als auch die Positionierungswinkel umfasst. Wenn das Programm ausgeführt wird, interpoliert die Steuerung alle Achsen in Echtzeit – der Positionierer dreht sich, während der Roboter den Brenner bewegt, und sorgt so für eine konstante relative Position zwischen der Drahtspitze und der Schweißverbindung. Diese koordinierte Bewegung ist für spiralförmige Schweißnähte, konische Nähte und alle Geometrien unerlässlich, bei denen ein sequenzieller Index- und Schweißvorgang Stopp-Start-Markierungen in der Schweißnaht hinterlassen würde.
Vorrichtungs- und Werkzeugdesign
Die Frontplatte oder Spannfutterschnittstelle des Positionierers muss zum Werkzeugdesign passen und die Werkzeuge müssen Teile wiederholbar mit einer Genauigkeit von 0,5 mm oder besser positionieren – der Toleranz, die für Roboter-Lichtbogenschweißprogramme erforderlich ist, um Verbindungsnuten konsistent und ohne Nahtverfolgung zu treffen. Werkzeuge, die zu Positionsfehlern von mehr als 1,5 mm führen, erfordern die Hinzufügung eines Laser- oder Lichtbogenspannungs-Nahtverfolgungssystems zur dynamischen Kompensation, wodurch sich die Zellenkosten um 8.000 bis 25.000 US-Dollar erhöhen.
Sicherheitsarchitektur
Ein Roboter-Schweißpositionierer schafft dynamische Gefahrenzonen, die über die des Roboterarms allein hinausgehen. Die rotierende Frontplatte und das Teil selbst stellen Quetschstellen, Quetschgefahren und Projektilrisiken dar, wenn eine Klemme während der Drehung versagt. Sicherheitsbewertete speicherprogrammierbare Steuerungen (SPS) müssen den Klemmenstatus, Drehmomentgrenzen und Geschwindigkeitsgrenzen aller Positionierachsen überwachen. Das Sicherheitssystem muss den Stellungsregler stationär halten, wenn ein Sicherheitseingang nicht erfüllt ist, und im Falle eines Notstopps in einen gebremsten Haltezustand übergehen – nicht in einen freidrehenden Auslauf.
Branchen, die Roboterschweißpositionierer verwenden
Roboterschweißpositionierer werden in praktisch allen Bereichen der Schwer- und Präzisionsfertigung eingesetzt , von Konsumgütern bis hin zu kritischen Luft- und Raumfahrtstrukturen.
- Automobil- und Tier-1-Zulieferer: Abgassysteme, Fahrgestell-Hilfsrahmen, Aufhängungskomponenten und Sitzrahmen – typischerweise unter Verwendung von Riesenradzellen für hohe Stückzahlen und schnelle Zykluszeiten
- Landwirtschaftliche Ausrüstung: Ladearme, Auslegerbaugruppen und Geräterahmen – schwere, asymmetrische Schweißkonstruktionen, die von zweiachsigen Kipp-Dreh-Positionierern mit Tragfähigkeiten von 1.000–5.000 kg profitieren
- Öl und Gas: Druckbehältergehäuse, Rohrleitungsspulenteile und Flanschbaugruppen – Spindelstock-Reitstock-Positionierer dominieren dieses Segment aufgrund der zylindrischen Geometrie der meisten Komponenten
- Baumaschinen: Baggerausleger, Gegengewichte, Schaufelgestänge und Krankomponenten – oft die größten Roboterschweißanwendungen außerhalb des Schiffbaus, die Drehzapfen oder schwere Kipp-Dreh-Positionierer erfordern
- Luft- und Raumfahrt und Verteidigung: Treibstofftankabschnitte, strukturelle Flugzeugzellenkomponenten und Raketenmotorgehäuse – geschweißt in kontrollierten Umgebungen mit hochpräzisen Positionierern mit Winkelgenauigkeitsanforderungen von 0,01 Grad oder besser
- Schiene und Transport: Drehgestellrahmen, Kupplungsbaugruppen und Wagenkastenabschnitte – typischerweise geschweißt mit großen Drehzapfenpositionierern und Roboterportalsystemen, die im Tandem arbeiten
- Erneuerbare Energie: Turmabschnitte von Windkraftanlagen, Gondelrahmen und Solar-Tracker-Strukturen – extrem große, schwere Komponenten, die maßgeschneiderte Positionierungssysteme erfordern
Häufig gestellte Fragen zu Roboterschweißpositionierern
F: Was ist der Unterschied zwischen einem Schweißpositionierer und einem Schweißrotator?
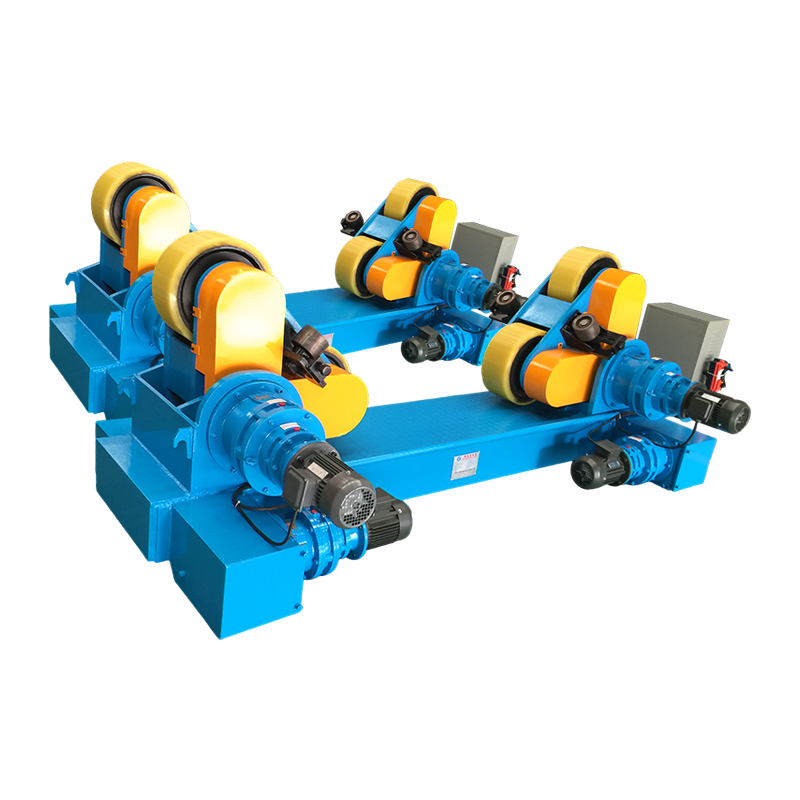
Ein Schweißrotator trägt und dreht ein zylindrisches Werkstück auf angetriebenen Rollen – das Teil ruht auf den Rollen und dreht sich unter seinem Eigengewicht. Im Gegensatz dazu klemmen oder fixieren Positionierer das Teil und drehen es um eine angetriebene Achse – was eine präzise Winkelsteuerung unabhängig von der Form des Teils ermöglicht. Rotatoren werden fast ausschließlich für runde Rohre und Behälter eingesetzt; Positionierer verarbeiten beliebige Geometrien. Beim Roboterschweißen werden Positionierer stark bevorzugt, da sie als koordinierte externe Achsen in die Robotersteuerung integriert werden und eine synchronisierte Bewegung ermöglichen, die Rotatoren nicht bieten können.
F: Können Roboter-Schweißpositionierer für alle Schweißprozesse verwendet werden?
Ja – Roboterschweißpositionierer sind prozessunabhängig. Sie werden beim GMAW (MIG), GTAW (WIG), FCAW, SAW (Unterpulverschweißen), Plasmaschweißen und Laserschweißen eingesetzt. Die Spezifikationen des Positionierers (Last, Geschwindigkeit, Genauigkeit) können je nach Prozess unterschiedlich sein – SAW-Anwendungen erfordern normalerweise eine langsame, gleichmäßige Drehung mit präzisen Geschwindigkeiten, um die Flussmitteldecke aufrechtzuerhalten, während MSG-Positionierer schneller zwischen diskreten Positionen wechseln können. Vor der endgültigen Auswahl von Antriebsmotor und Getriebe sollten dem Hersteller des Stellungsreglers die Prozessanforderungen mitgeteilt werden.
F: Wie hoch ist der typische ROI für einen Roboterschweißpositionierer?
Die Kapitalrendite hängt stark vom Produktionsvolumen, der Teilekomplexität und den aktuellen manuellen Arbeitskosten ab. In Automobil- und Großserienfertigungsumgebungen sind ROI-Zeiträume von 10–18 Monaten für die Installation von Riesenradpositionierern typisch. Bei Job-Shop-Anwendungen oder Bewerbungen mit geringerem Volumen sind 24–36 Monate üblicher. Die ROI-Berechnung sollte Einsparungen durch geringere Nacharbeit, Arbeitsumverteilung, geringeren Verbrauchsmaterialverbrauch (schnellere Flachpositionsfahrgeschwindigkeiten verbrauchen weniger Draht pro Längeneinheit der Schweißnaht) und geringere Schadensersatzansprüche berücksichtigen – und nicht nur direkte Arbeitseinsparungen durch den Roboteraustausch.
F: Wie verhindere ich, dass Schweißstrom durch die Positioniererlager fließt?
Der durch Positionierlager geleitete Schweißstrom führt zu Schäden an den Lagerlaufbahnen durch Funkenerosion (EDM), was zu einem vorzeitigen Lagerausfall führt – oft innerhalb von Monaten. Die richtige Lösung besteht darin, den Schweißerdungsrücklauf direkt zur Werkstückhalterung oder Frontplatte zu verlegen und dabei das Lager vollständig zu umgehen. Dabei werden Erdungskabel in Schweißqualität verwendet, die für die erwartete Stromstärke ausgelegt sind. Viele Hersteller von Stellungsreglern bieten zu diesem Zweck spezielle Erdungsanschlüsse an der Frontplatte und am Spindelstockgehäuse an. Verlassen Sie sich niemals auf den Baustahl oder die Lagerbaugruppe des Stellungsreglers als Erdungsrückführungspfad.
F: Welche Wartung erfordert ein Roboterschweißpositionierer?
Die Wartungsintervalle hängen vom Arbeitszyklus und der Belastung ab. Zu den Standardanforderungen gehören jedoch: Überprüfung und Wechsel des Getriebeöls alle 2.000–4.000 Stunden, Lagerschmierung alle 500–1.000 Stunden, Überprüfung der Encoderkalibrierung alle 12 Monate, wöchentliche Überprüfung des Erdungskabels auf Verschleiß oder Beschädigung und Sicherung der Servoantriebsparameter nach jeder Softwareänderung. Die Verschmutzung der Frontplatte und der Drehachsenbereiche durch Schweißspritzer sollte täglich beseitigt werden. Stellungsregler in Anwendungen mit hoher Auslastung (zwei oder drei Schichten) sollten jährlich vom Serviceteam des Herstellers überprüft werden.
F: Was ist das Mindestteilvolumen, das einen Roboterschweißpositionierer rechtfertigt?
Es gibt keinen allgemeingültigen Schwellenwert, aber eine praktische Richtlinie: Wenn für ein einzelnes Teil mehr als drei Neupositionierungsvorgänge pro Schweißzyklus erforderlich sind, amortisiert sich ein Positionierer wahrscheinlich innerhalb von 24 Monaten bei Produktionsmengen von nur 500 Einheiten pro Jahr – vorausgesetzt, der Teilewert ist erheblich und die Nacharbeitskosten hoch. Für einfache Teile mit einer oder zwei Neupositionierungen sind in der Regel Stückzahlen von 2.000 pro Jahr erforderlich, um die Kapitalinvestition in einen Positionierer gegenüber einer gut konzipierten manuellen Vorrichtung zu rechtfertigen.
Schlüssel zum Mitnehmen: Roboterschweißpositionierer sind kein optionales Zubehör in einer modernen automatisierten Schweißzelle – sie sind der Mechanismus, der das Roboterschweißen in den unterschiedlichsten Anwendungsbereichen wirtschaftlich und technisch dem manuellen Schweißen überlegen macht. Die Wahl des richtigen Positionierertyps, der richtigen Kapazität und des richtigen Integrationsansatzes von Anfang an ist die wichtigste technische Entscheidung bei jedem Schweißautomatisierungsprojekt. Priorisieren Sie die Lastkapazität mit Spielraum, überprüfen Sie frühzeitig die Controller-Kompatibilität und entwerfen Sie das Sicherheitssystem parallel zur mechanischen und Software-Architektur.